 earlephilhower/arduino-pico
Raspberry Pi Pico Arduino core, para todas las placas RP2040 y RP2350

# Arduino-Pico
[](https://github.com/earlephilhower/arduino-pico/releases)
[](https://gitter.im/arduino-pico/community)
Núcleo de Arduino para Raspberry Pi Pico, para todas las placas RP2040 y RP2350
Este es un port de Arduino para el RP2040 (procesador de la Raspberry Pi Pico) y el RP2350 (procesador de la Raspberry Pi Pico 2). Utiliza el SDK básico de Raspberry Pi Pico y una cadena de herramientas personalizada GCC 16.1/Newlib 4.6 y es compatible con núcleos ARM y RISC-V.
# Documentación
Consulte https://arduino-pico.readthedocs.io/en/latest/ junto con los ejemplos para obtener información de uso más detallada.
# Contribuir
Lea la [Guía de contribución](https://github.com/earlephilhower/arduino-pico/blob/master/docs/contrib.rst) para obtener más información sobre cómo enviar pull requests y portar librerías o sketches a este núcleo.
# Placas compatibles
* Raspberry Pi Pico
* Raspberry Pi Pico W
* Raspberry Pi Pico 2
* Raspberry Pi Pico 2W
* 0xCB Helios
* Adafruit Feather RP2040
* Adafruit Feather RP2040 SCORPIO
* Adafruit Feather RP2040 DVI
* Adafruit Feather RP2040 Adalogger
* Adafruit Feather RP2040 RFM
* Adafruit Feather RP2040 ThinkINK
* Adafruit Feather RP2040 USB Host
* Adafruit Feather RP2040 CAN
* Adafruit Feather RP2040 Prop-Maker
* Adafruit ItsyBitsy RP2040
* Adafruit Metro RP2040
* Adafruit QT Py RP2040
* Adafruit STEMMA Friend RP2040
* Adafruit Trinkey RP2040 QT
* Adafruit MacroPad RP2040
* Adafruit KB2040
* Adafruit Feather RP2350 Adalogger
* Adafruit Feather RP2350 HSTX
* Adafruit Floppsy
* Adafruit Metro RP2350
* Adafruit Fruit Jam RP2350
* Amken BunnyBoard
* Amken Revelop
* Amken Revelop Plus
* Amken Revelop eS
* Architeuthis Flux Jumperless
* Architeuthis Flux Jumperless V5
* Arduino Nano RP2040 Connect
* ArtronShop RP2 Nano
* BIGTREETECH SKR-Pico
* Breadstick Raspberry
* BridgeTek IDM2040-7A
* BridgeTek IDM2040-43A
* Cytron IRIV IO Controller
* Cytron Maker Nano RP2040
* Cytron Maker Pi RP2040
* Cytron Maker Uno RP2040
* Cytron Motion 2350 Pro
* Cytron Maker Sumo RP2350
* DatanoiseTV PicoADK
* DatanoiseTV PicoADK v2
* Degz Robotics Suibo RP2040
* DeRuiLab FlyBoard2040Core
* DFRobot Beetle RP2040
* L'atelier d'Arnoz DudesCab
* ElectronicCats HunterCat NFC RP2040
* EVN Alpha
* ExtremeElectronics RC2040
* GeeekPi RP2040 Plus
* GroundStudio Marble Pico
* iLabs Challenger 2040 LTE
* iLabs Challenger 2040 LoRa
* iLabs Challenger 2040 SubGHz
* iLabs Challenger 2040 WiFi
* iLabs Challenger 2040 WiFi/BLE
* iLabs Challenger 2040 WiFi6/BLE
* iLabs Challenger NB 2040 WiFi
* iLabs Challenger 2040 SD/RTC
* iLabs Challenger 2040 NFC
* iLabs Challenger 2040 UWB
* iLabs Connectivity 2040 LTE/WiFi/BLE
* iLabs RPICO32
* iLabs Challenger 2350 WiFi/BLE
* iLabs Challenger 2350 BConnect
* iLabs Challenger 2350 NB-IoT
* iLabs Challenger ZP 2350 LoRa
* iLabs CPico 2350
* Makerbase MKS THR36
* Makerbase MKS THR42
* Melopero Cookie RP2040
* Melopero Shake RP2040
* METE HOCA Akana R1
* MyMakers RP2040
* MyMakers RP2350B
* Neko Systems BL2040 Mini
* Newsan Archi
* nullbits Bit-C PRO
* Olimex Pico2BB48
* Olimex Pico2XL
* Olimex Pico2XXL
* Olimex RP2040-Pico30
* Pcbcupid GLYPH 2040
* Pcbcupid GLYPH MINI 2040
* PicoLume Transceiver
* Pimoroni PGA2040
* Pimoroni PGA2350
* Pimoroni PicoPlus2
* Pimoroni PicoPlus2W
* Pimoroni Plasma2040
* Pimoroni Plasma2350
* Pimoroni Plasma2350W
* Pimoroni Servo2040
* Pimoroni Tiny2040
* Pimoroni Tiny2350
* Pimoroni Explorer
* Pintronix PinMax
* RAKwireless RAK11300
* redscorp RP2040-Eins
* redscorp RP2040-ProMini
* Generic Sea-Picro
* Silicognition RP2040-Shim
* Solder Party RP2040 Stamp
* Solder Party RP2350 Stamp
* Solder Party RP2350 Stamp XL
* Soldered Electronics NULA RP2350
* Soldered Electronics NULA Ethernet W55RP20
* Soldered Electronics NULA Node
* SparkFun IoT RedBoard RP2350
* SparkFun MicroMod RP2040
* SparkFun ProMicro RP2040
* SparkFun ProMicro RP2350
* SparkFun Thing Plus RP2040
* SparkFun Thing Plus RP2350
* SparkFun IoT Node LoRaWAN
* SparkFun XRP Controller (Beta)
* SparkFun XRP Controller
* Seeed INDICATOR RP2040
* Seeed XIAO RP2040
* Seeed XIAO RP2040 Plus
* Seeed XIAO RP2350
* uPesy RP2040 DevKit
* VCC-GND YD RP2040
* Vicharak Shrike-Lite
* Viyalab Mizu RP2040
* Waveshare RP2040 Zero
* Waveshare RP2040 One
* Waveshare RP2040 LoRa
* Waveshare RP2040 Matrix
* Waveshare RP2040 PiZero
* Waveshare RP2040 Plus
* Waveshare RP2040 LCD 0.96
* Waveshare RP2040 LCD 1.28
* Waveshare RP2350 Core
* Waveshare RP2350 Zero
* Waveshare RP2350 PiZero
* Waveshare RP2350 Plus
* Waveshare RP2350B Plus W
* Waveshare RP2350 LCD 0.96
* Waveshare RP2350-POE-ETH
* WeAct Studio RP2350B Core Board
* WIZnet W5100S-EVB-Pico
* WIZnet W5100S-EVB-Pico2
* WIZnet W5500-EVB-Pico
* WIZnet W5500-EVB-Pico2
* WIZnet W55RP20-EVB-Pico
* WIZnet W6300-EVB-Pico
* WIZnet W6300-EVB-Pico2
* WIZnet WizFi360-EVB-Pico
* Generic RP2040
* Generic RP2350
# Características
* Adafruit TinyUSB Arduino (ratón USB, teclado, unidad flash, HID genérico, CDC Serial, MIDI, WebUSB, otros)
* Bluetooth en la PicoW (Classic y BLE) con teclado, ratón, joystick y puerto serie virtual
* Modo maestro HID Bluetooth Classic y BLE (conectar a teclado, ratón o joystick BT)
* Emulación genérica de puerto serie USB, teclado, joystick y ratón de Arduino
* WiFi (Pico W, ESPHost basado en ESP32, Atmel WINC1500)
* Ethernet (Wired WizNet W6300, WizNet W6100, WizNet W5500, WizNet W5100, ENC28J60)
* Cliente y servidor HTTP (WebServer)
* SSL/TLS/HTTPS
* Actualizaciones Over-the-Air (OTA)
* Sistemas de archivos (LittleFS y SD/SDFS)
* Soporte multinúcleo (setup1() y loop1())
* Soporte FreeRTOS SMP
* Overclocking y underclocking desde los menús
* digitalWrite/Read, shiftIn/Out, tone, analogWrite(PWM)/Read, temperatura
* Entrada de audio estéreo analógico mediante DMA y el ADC integrado
* Salida de audio estéreo analógico mediante hardware PWM
* Fuente (salida) y sumidero (entrada) de audio Bluetooth A2DP en la PicoW
* Modo unidad USB para registradores de datos (SingleFileDrive, FatFSUSB)
* Periféricos: SPI maestro/esclavo, Wire(I2C) maestro/esclavo, UART dual, EEPROM emulada, entrada/salida de audio I2S, Servo
* Salida printf (es decir, de depuración) a través del puerto serie USB
* Uso transparente de variables globales y heap en PSRAM (solo RP2350)
* Soporte ARM o RISC-V (Hazard3) para el RP2350
* Acceso semihosted a puerto serie y sistema de archivos
* Soporte de perfilado GPROF
Las máquinas de estado (SM) del PIO del RP2040 se utilizan para generar sin jitter:
* Servos
* Tonos
* Entrada I2S
* Salida I2S
* UARTs por software (puertos serie)
* SPIs por software
# Instalación mediante el Gestor de placas de Arduino
## Notas específicas de Windows
Por favor, no utilice la versión de la aplicación Arduino de la Windows Store
porque tiene problemas para detectar las placas Pico conectadas. Utilice la descarga "Windows ZIP" o el ejecutable
"Windows" normal (EXE) directamente desde https://arduino.cc. y permita que instale los controladores
de dispositivo que sugiera. De lo contrario, es posible que no se detecte la placa Pico. Además, si va a probar el
Arduino 2.0 beta, instale antes la versión 1.8 para asegurarse de que los controladores de dispositivo necesarios
estén presentes. (Consulte el número 20 para más detalles.)
## Notas específicas de Linux
Instalar Arduino usando flatpak (a menudo utilizado por las "App Stores" en varias distribuciones
de Linux) hará que tenga acceso restringido al host. Esto podría provocar que las cargas fallen
con mensajes de error como el siguiente:
```
Scanning for RP2040 devices
...
No drive to deploy.
```
Si se encuentra con esto, deberá instalar Arduino de otra manera, o anular
la función de sandbox de flatpak usando el siguiente comando, y luego reiniciar Arduino.
```
flatpak override --user --filesystem=host:ro cc.arduino.IDE2
```
## Instalación
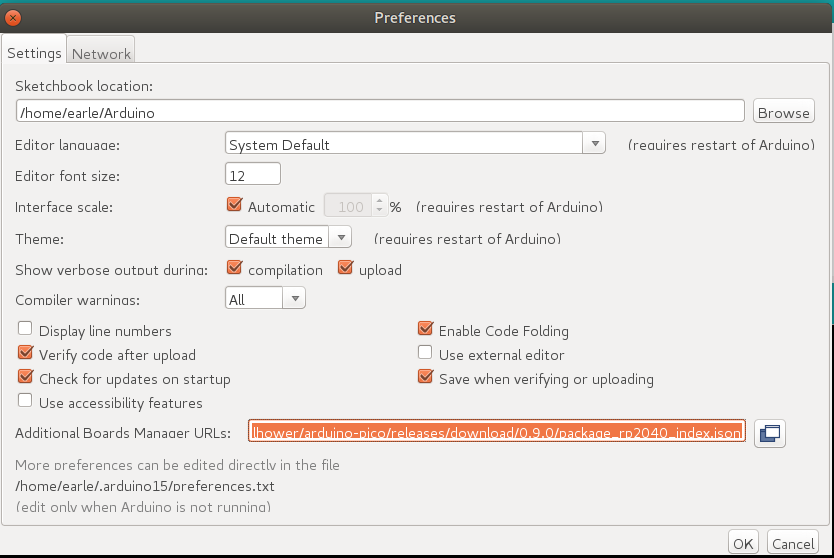
Abra el IDE de Arduino y vaya a Archivo->Preferencias.
En el diálogo que aparece, introduzca la siguiente URL en el campo "Additional Boards Manager URLs":
https://github.com/earlephilhower/arduino-pico/releases/download/global/package_rp2040_index.json
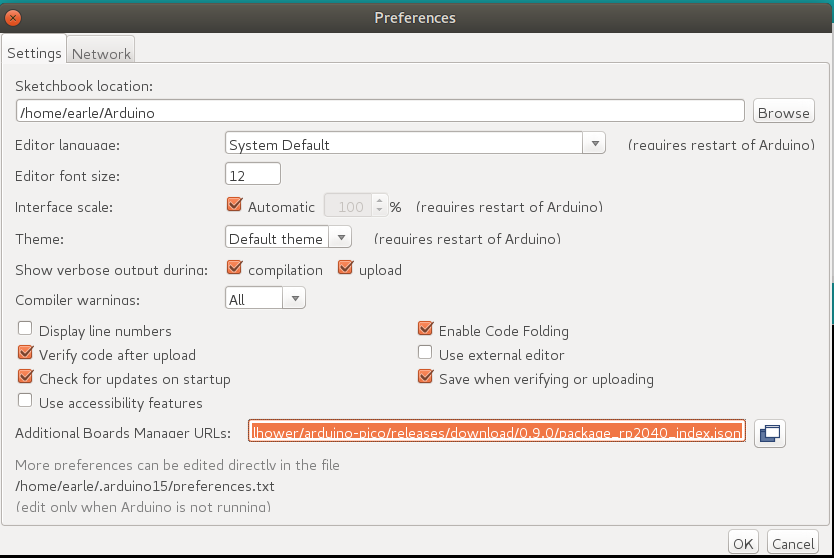
Pulse OK para cerrar el diálogo.
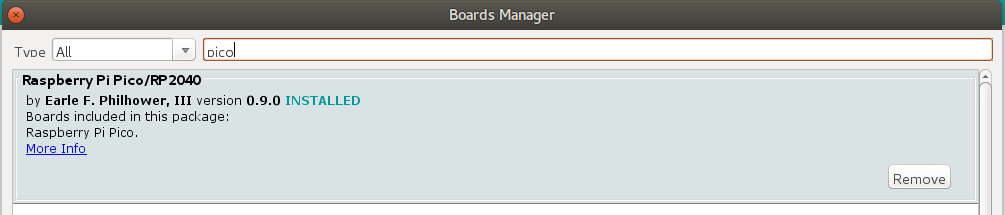
Vaya a Herramientas->Placas->Gestor de placas en el IDE
Escriba "pico" en el cuadro de búsqueda y seleccione "Add":
# Instalación mediante GIT
**Usuarios de Windows:** Antes de instalar mediante `git` en Windows, lea y siga las instrucciones de
[este enlace](https://arduino-pico.readthedocs.io/en/latest/platformio.html#important-steps-for-windows-users-before-installing).
Si las rutas largas de Win32 no están habilitadas, y `git` no está configurado para usarlas, entonces
pueden producirse errores al intentar clonar los submódulos.
Para instalar mediante GIT (para las versiones más recientes) en Linux o Mac:
````
mkdir -p ~/Arduino/hardware/pico
git clone https://github.com/earlephilhower/arduino-pico.git ~/Arduino/hardware/pico/rp2040
cd ~/Arduino/hardware/pico/rp2040
git submodule update --init --recursive
cd tools
python3 ./get.py
`````
Para Windows, necesita tener Python ya instalado y hacer git clone en una ruta diferente:
````
mkdir %USERPROFILE%\Documents\Arduino\hardware\pico
git clone https://github.com/earlephilhower/arduino-pico.git %USERPROFILE%\Documents\Arduino\hardware\pico\rp2040
cd %USERPROFILE%\Documents\Arduino\hardware\pico\rp2040
git submodule update --init --recursive
cd tools
python .\get.py
````
# Carga de sketches
Para cargar su primer sketch, deberá mantener pulsado el botón BOOTSEL mientras conecta la Pico a su ordenador.
Luego pulse el botón de carga y el sketch debería transferirse y empezar a ejecutarse.
Después de la primera carga, esto no debería ser necesario ya que el núcleo `arduino-pico` tiene soporte de auto-reset.
Seleccione el puerto serie apropiado que aparezca en el menú Herramientas->Puerto->Puerto serie de Arduino una vez (esta configuración se mantendrá y no necesitará
tocarse para múltiples cargas). Esta selección permite a la herramienta de auto-reset identificar el dispositivo adecuado para reiniciar.
Luego pulse el botón de carga y su sketch debería cargarse y ejecutarse.
En algunos casos, la Pico encontrará un bloqueo grave y su puerto USB no responderá a la solicitud de auto-reset. Si esto ocurre, simplemente
siga el procedimiento inicial de mantener pulsado el botón BOOTSEL mientras conecta la Pico para entrar en el bootloader ROM.
# Carga de imágenes de sistemas de archivos
El sistema de archivos flash integrado para la Pico, LittleFS, le permite cargar una imagen de sistema de archivos desde el directorio del sketch para que su sketch la utilice. Descargue el plugin necesario desde
* https://github.com/earlephilhower/arduino-pico-littlefs-plugin/releases
Para instalar, siga las instrucciones en
* https://github.com/earlephilhower/arduino-pico-littlefs-plugin/blob/master/README.md
Para obtener información de uso detallada, consulte la documentación del repositorio ESP8266 (ignore las notas relacionadas con SPIFFS) disponible en
* https://arduino-pico.readthedocs.io/en/latest/fs.html
# Carga de sketches con Picoprobe/Debugprobe
Si ha construido una Raspberry Pi Picoprobe, puede usar OpenOCD para gestionar la carga de sus sketches y para depurar con GDB.
En Windows, un usuario administrador local debería poder acceder al puerto Picoprobe automáticamente, pero en Linux se debe informar a `udev` sobre el dispositivo y permitir el acceso a usuarios normales.
Para configurar el acceso a nivel de usuario a Picoprobes en Ubuntu (y otros sistemas operativos que usan `udev`):
````
echo 'SUBSYSTEM=="usb", ATTRS{idVendor}=="2e8a", ATTRS{idProduct}=="0004", MODE="660", GROUP-"plugdev"' | sudo tee -a /etc/udev/rules.d/98-PicoProbe.rules
echo 'SUBSYSTEM=="usb", ATTRS{idVendor}=="2e8a", ATTRS{idProduct}=="000a", MODE="660", GROUP="plugdev"' | sudo tee -a /etc/udev/rules.d/98-PicoProbe.rules
echo 'SUBSYSTEM=="usb", ATTRS{idVendor}=="2e8a", ATTRS{idProduct}=="000f", MODE="660", GROUP="plugdev"' | sudo tee -a /etc/udev/rules.d/98-PicoProbe.rules
sudo udevadm control --reload
sudo udevadm trigger -w -s usb
````
La primera línea crea un archivo de dispositivo en `/dev` que coincide con el ID de proveedor y producto USB de la Picoprobe, y habilita permisos globales de lectura+escritura. La segunda línea hace que `udev` cargue esta nueva regla. La tercera línea solicita al kernel que genere eventos de "cambio de dispositivo" que harán que se ejecute nuestra nueva regla de `udev`.
Si por alguna razón el archivo de dispositivo no aparece, desconecte y vuelva a conectar manualmente la conexión USB y compruebe de nuevo. La salida de `dmesg` puede revelar diagnósticos útiles si el archivo de dispositivo sigue ausente.
Una vez que los permisos de Picoprobe estén configurados correctamente, seleccione la placa "Raspberry Pi Pico (Picoprobe)" en el menú Herramientas y cargue como de costumbre.
# Depuración con Picoprobe, OpenOCD y GDB
Las herramientas instaladas incluyen una versión de OpenOCD (en el directorio pqt-openocd) y GDB (en el directorio pqt-gcc). Estas pueden usarse para ejecutar GDB en una ventana interactiva como se documenta en los manuales Pico Getting Started de la Raspberry Pi Foundation. Use la línea de comandos `./system/openocd/bin/openocd -f ./lib/rp2040/picoprobe_cmsis_dap.tcl` o `./system/openocd/bin/openocd -f ./lib/rp2350/picoprobe_cmsis_dap.tcl` desde el directorio de instalación de `git`.
# Licencias y créditos
* El [Arduino IDE y ArduinoCore-API](https://arduino.cc) son desarrollados y mantenidos por el equipo de Arduino. El IDE está licenciado bajo GPL.
* La [cadena de herramientas GCC para RP2040](https://github.com/earlephilhower/pico-quick-toolchain) está licenciada bajo la GPL.
* El [Pico-SDK](https://github.com/raspberrypi/pico-sdk) es de Raspberry Pi (Trading) Ltd y está licenciado bajo la licencia BSD 3-Clause.
* Los archivos del núcleo [Arduino-Pico](https://github.com/earlephilhower/arduino-pico) están licenciados bajo la LGPL.
* La librería [LittleFS](https://github.com/ARMmbed/littlefs) escrita por ARM Limited y publicada bajo la [licencia BSD 3-clause](https://github.com/ARMmbed/littlefs/blob/master/LICENSE.md).
* [UF2CONV.PY](https://github.com/microsoft/uf2) es de Microsoft Corporation y está licenciado bajo la licencia MIT.
* El código de red y sistema de archivos tomado del [ESP8266 Arduino Core](https://github.com/esp8266/Arduino) y licenciado bajo la LGPL.
* Servidor DHCP para modo host AP del [Micropython Project](https://micropython.org), distribuido bajo la licencia MIT.
* [FreeRTOS](https://freertos.org) es copyright de Amazon.com, Inc. o sus filiales, y se distribuye bajo la licencia MIT.
* [lwIP](https://savannah.nongnu.org/projects/lwip/) es (c) el Swedish Institute of Computer Science y está licenciado bajo la licencia BSD.
* La librería [BearSSL](https://bearssl.org) escrita por Thomas Pornin, se distribuye bajo la [licencia MIT](https://bearssl.org/#legal-details).
* [UZLib](https://github.com/pfalcon/uzlib) es copyright (c) 2003 Joergen Ibsen y se distribuye bajo la licencia zlib.
* [LEAmDNS](https://github.com/LaborEtArs/ESP8266mDNS) es copyright de múltiples autores y se distribuye bajo la licencia MIT.
* [http-parser](https://github.com/nodejs/http-parser) es copyright de Joyent, Inc. y otros colaboradores de Node.
* El código de WebServer modificado del [ESP32 WebServer](https://github.com/espressif/arduino-esp32/tree/master/libraries/WebServer) y es copyright (c) 2015 Ivan Grokhotkov y otros.
* [Xoshiro-cpp](https://github.com/Reputeless/Xoshiro-cpp) es copyright (c) 2020 Ryo Suzuki y se distribuye bajo la licencia MIT.
* El código del [sistema de archivos de bajo nivel FatFS](http://elm-chan.org/fsw/ff/) es Copyright (C) 2024, ChaN, todos los derechos reservados.
* El [gestor de memoria TLSF para PSRAM del fork de Espressif](https://github.com/espressif/tlsf) del [original](https://github.com/mattconte/tlsf) de Matthew Conte es copyright de Matthew Conte y está licenciado bajo la licencia MIT.
* La [librería ESPHost](https://github.com/Networking-for-Arduino/ESPHost) está licenciada bajo LGPL por sus mantenedores.
* La [librería iLabs_ESP-NOW](https://github.com/PontusO/iLabs_ESP-NOW) está licenciada bajo la licencia MIT por iLabs Electronics.
* La [librería iLabs_Hearth](https://github.com/PontusO/iLabs_Hearth) está licenciada bajo la licencia MIT por iLabs Electronics.
* La librería de cámara [PicoCamera](https://github.com/umeiko/PicoCamera) está licenciada bajo la licencia MIT por umeko.
-Earle F. Philhower, III
[email protected]