 sparkyniner/netryx-astra-v2-geolocation-tool
El software de geolocalización de imágenes a nivel de calle más sofisticado del mundo

Geolocalización con IA de última generación a partir de una sola imagen.
La idea • Cómo funciona • Primeros pasos • Community Hub • Instalación


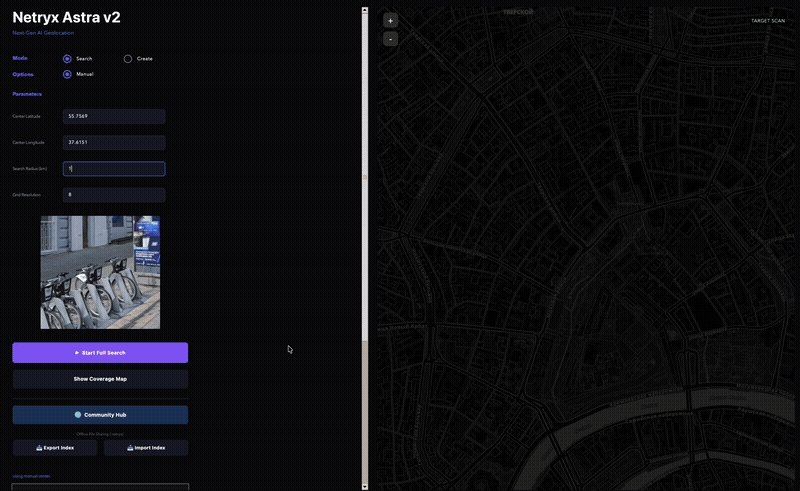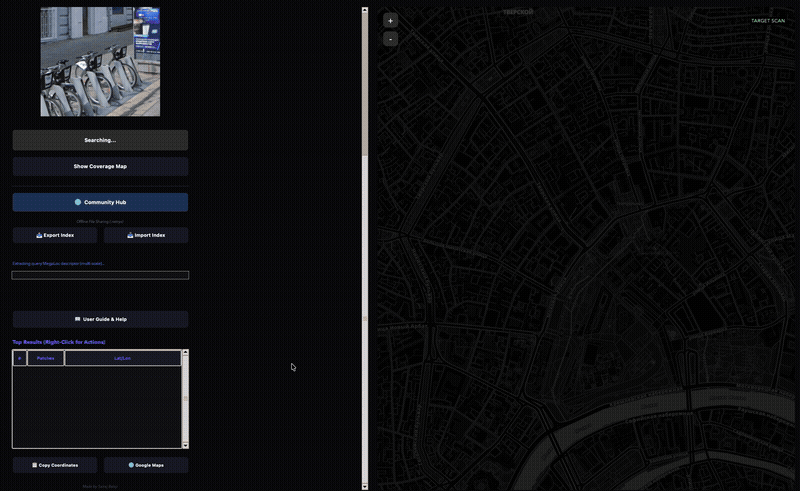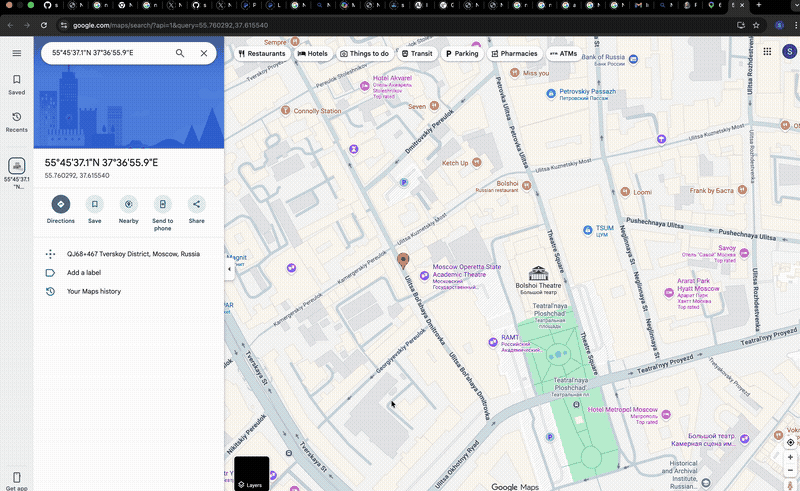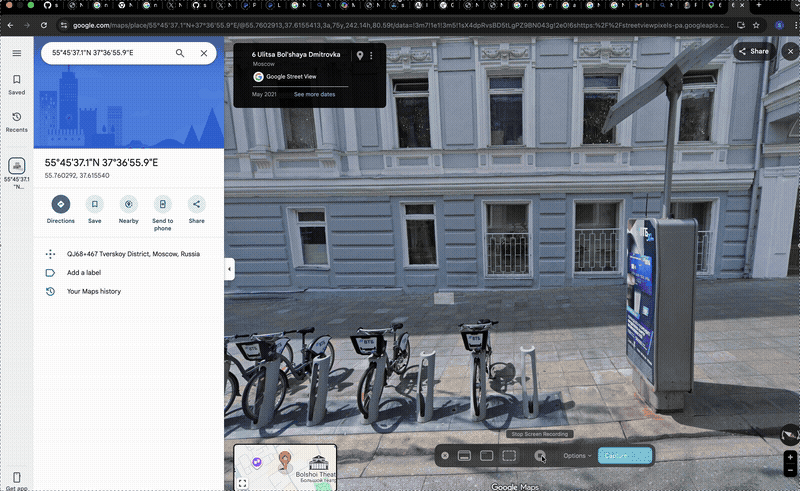
Tienes una fotografía. Quizá sea una captura de pantalla de un vídeo. Quizá sea una foto de móvil recortada y borrosa que alguien publicó en internet. Quizá muestre solo un escaparate, un tramo de carretera o la esquina de un edificio. Quieres saber exactamente dónde se tomó.
Netryx Astra V2 responde a esa pregunta.
Es un sistema de geolocalización de código abierto que toma una sola imagen y encuentra las coordenadas GPS precisas comparándola con una base de datos de panoramas de street view. Sube tu foto y, en cuestión de minutos, te dice la calle, la ciudad y las coordenadas, con una precisión de unos pocos metros.
Lo que hace diferente a V2 respecto al Netryx original (y respecto a otras herramientas que existen) es el pipeline de comparación. Reconstruimos todo desde cero usando dos modelos que no existían cuando empezamos este proyecto:
MegaLoc (CVPR 2025): el modelo de recuperación de imágenes más preciso para reconocimiento de lugares, entrenado con seis conjuntos de datos que cubren variaciones de interior, exterior, día, noche y estacionales. Encuentra el barrio correcto.
MASt3R (ECCV 2024): un comparador denso con conciencia 3D que entiende la geometría de las escenas, no solo los patrones de píxeles. Confirma la ubicación exacta, incluso a partir de fotos parciales o muy recortadas que romperían los comparadores tradicionales.
El resultado es un pipeline de tres pasos que es a la vez más simple y más preciso que el sistema de nueve etapas al que reemplaza.
El Netryx original usaba CosPlace para la recuperación y una pila de DISK + LightGlue + LoFTR + RANSAC + descriptor hopping + expansión de vecindad para la verificación. Funcionaba, pero era frágil: muchas heurísticas superpuestas unas sobre otras, cada una un parche para una limitación de la etapa anterior.
V2 descartó todo eso. Esto es lo que reemplazó a qué:
| V1 (Original) | V2 (Astra) | |
|---|---|---|
| Búsqueda de candidatos | CosPlace (ResNet-50, 512-dim) | MegaLoc (DINOv2 ViT-B/14, 8448-dim → PCA 1024) |
| Confirmación de coincidencias | DISK + LightGlue + RANSAC | Comparación densa 3D con MASt3R |
| Manejo de casos límite | Fallback a LoFTR, descriptor hopping, expansión de vecindad, Ultra Mode | Consenso espacial: eso es todo |
| Etapas totales del pipeline | 9+ | 3 |
| Coincidencia de imágenes parciales | Débil: los keypoints dispersos fallan con solapamientos pequeños | Fuerte: MASt3R encuentra correspondencias densas en regiones minúsculas |
| Compartir índices | No es posible | Community Hub mediante Hugging Face + paquetes .netryx sin conexión |
La simplificación no es solo estética. Menos etapas significa menos lugares donde las cosas pueden salir mal, búsquedas más rápidas y código que realmente se puede mantener.
El pipeline tiene tres etapas. No es una simplificación excesiva: son genuinamente solo tres etapas.
Query Image
     │
     ▼
┌─────────────┐
│   MegaLoc   │  "Where in the city could this be?"
│  Retrieval  │
└─────┬───────┘
      │  Top 500 candidates
      ▼
┌─────────────┐
│   MASt3R    │  "Is this actually the same place?"
│   Matching  │
└─────┬───────┘
      │  Scored candidates
      ▼
┌─────────────┐
│   Spatial   │  "Which cluster of matches is most trustworthy?"
│  Consensus  │
└─────┬───────┘
      │
      ▼
  📍 GPS Coordinates
Tu imagen de consulta se convierte en un descriptor compacto — un vector de 8448 dimensiones que captura la esencia visual de la escena. Este se reduce mediante PCA a 1024 dimensiones y luego se compara con cada ubicación indexada mediante similitud de producto punto.
También extraemos un descriptor para un recorte central ligeramente ampliado y para una versión volteada horizontalmente de la consulta, y luego fusionamos los resultados. Esto maneja casos en los que la consulta está a un nivel de zoom diferente o mira en la dirección opuesta a la vista indexada.
La salida son las 500 ubicaciones candidatas principales del índice, clasificadas por similitud visual.
MegaLoc proviene del laboratorio de Gabriele Berton (el mismo grupo que creó CosPlace y EigenPlaces). Es lo más reciente de su línea de trabajo, entrenado simultáneamente con SF-XL, GSV-Cities, MSLS y datos de recuperación de puntos de referencia. Ningún otro modelo de recuperación lo supera de forma consistente en todos los benchmarks — interiores, exteriores, urbanos, rurales, de día, de noche.
Para cada uno de esos 500 candidatos, descargamos el panorama de vista a nivel de calle correspondiente, lo recortamos en el ángulo de rumbo indexado y ejecutamos MASt3R para encontrar correspondencias densas de píxeles entre la consulta y el recorte.
Aquí es donde ocurre la magia para las consultas difíciles. Los emparejadores tradicionales como SuperPoint + LightGlue extraen quizás 500-2000 puntos clave dispersos e intentan emparejarlos. Si tu imagen de consulta solo se superpone un 20% con la imagen de la base de datos, puede que solo haya 50 puntos clave co-visibles — no suficientes para una coincidencia fiable.
MASt3R funciona de forma completamente distinta. Trata la coincidencia como un problema de reconstrucción 3D, prediciendo mapas de puntos densos y descriptores de características locales para cada píxel. Incluso una pequeña región superpuesta produce cientos de correspondencias fiables, porque comprende la estructura 3D de la escena, no solo patrones de píxeles 2D.
En el benchmark de localización sin mapa (imagen de referencia única, cambios de punto de vista de hasta 180°), MASt3R supera a los métodos anteriores en un 30%. Eso no es una mejora incremental — es un salto generacional.
Aquí está el problema de simplemente elegir el candidato con la puntuación de coincidencia más alta: existen falsos positivos. Dos restaurantes de cadena idénticos a 5 km de distancia producirán ambos puntuaciones altas de MASt3R. Una hilera de bloques de apartamentos de la era soviética todos parecen iguales.
El consenso espacial resuelve esto. Dividimos el área de búsqueda en celdas de cuadrícula de ~50 metros y agrupamos todas las buenas coincidencias geográficamente. Cada celda recibe una puntuación basada en la evidencia combinada de todas las coincidencias en esa celda y sus vecinas.






