
[!NOTE] これは論文 Continual Learning Trajectory as Memory for Replay-Free Consolidation in Malicious Code Analysis の公式実装です。
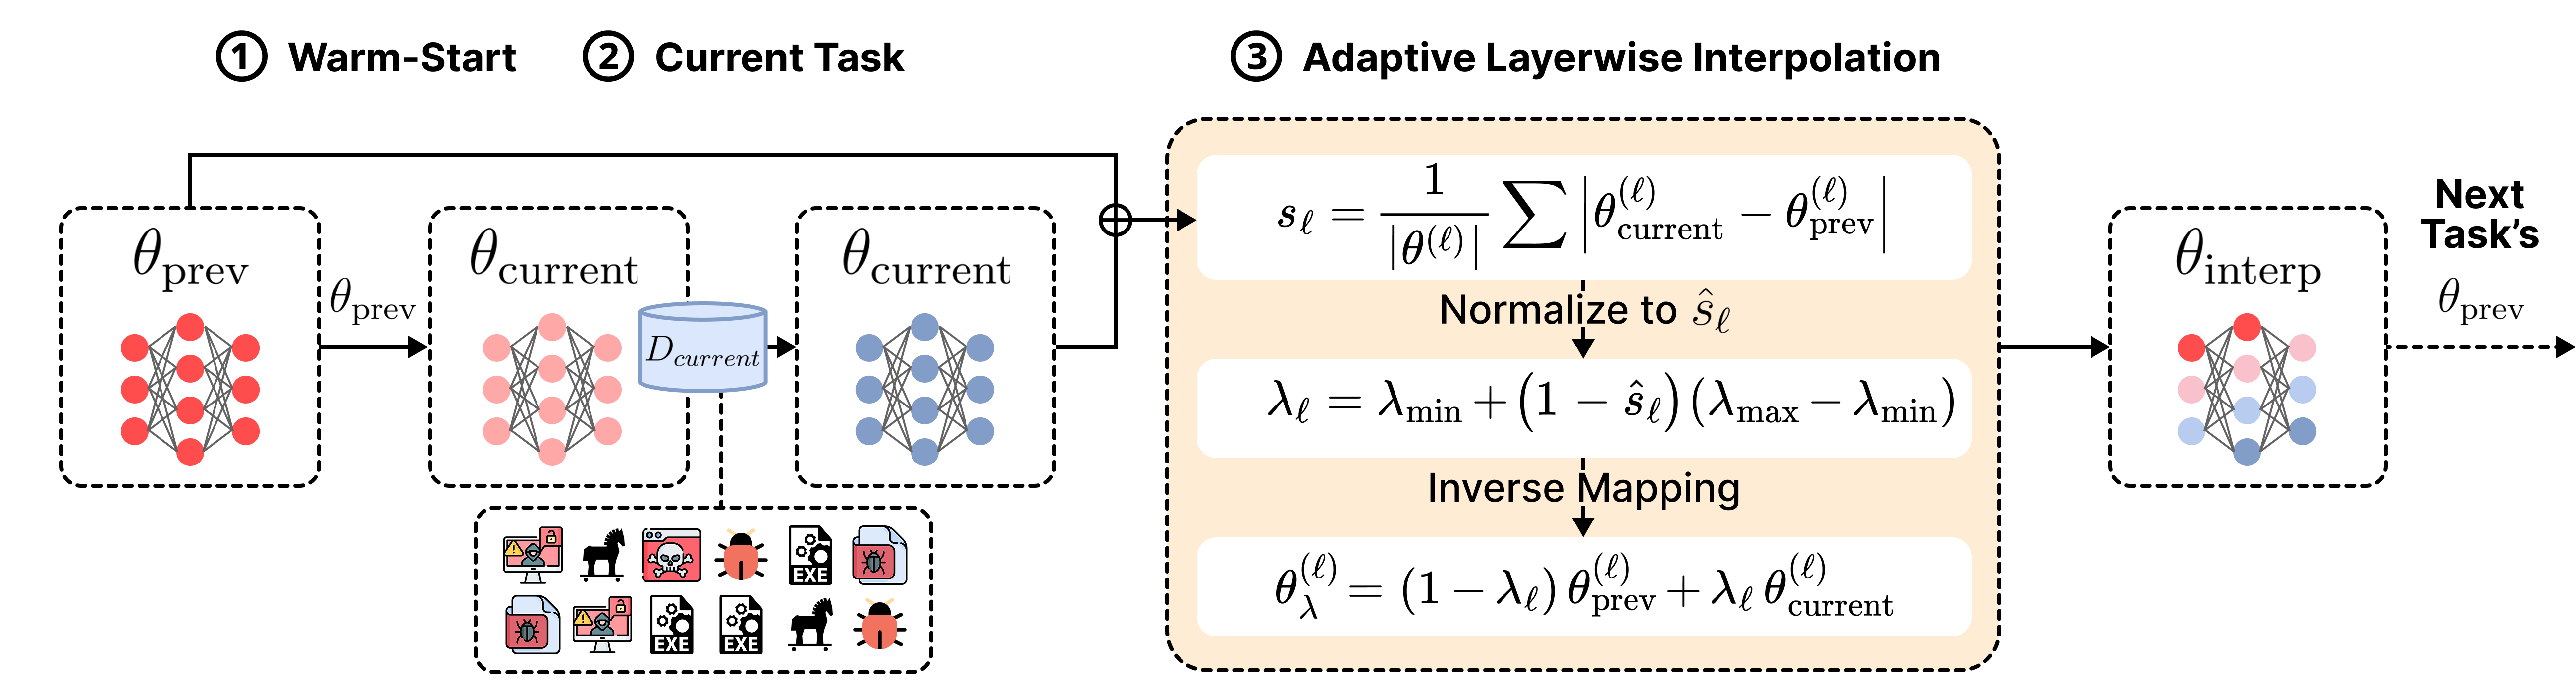
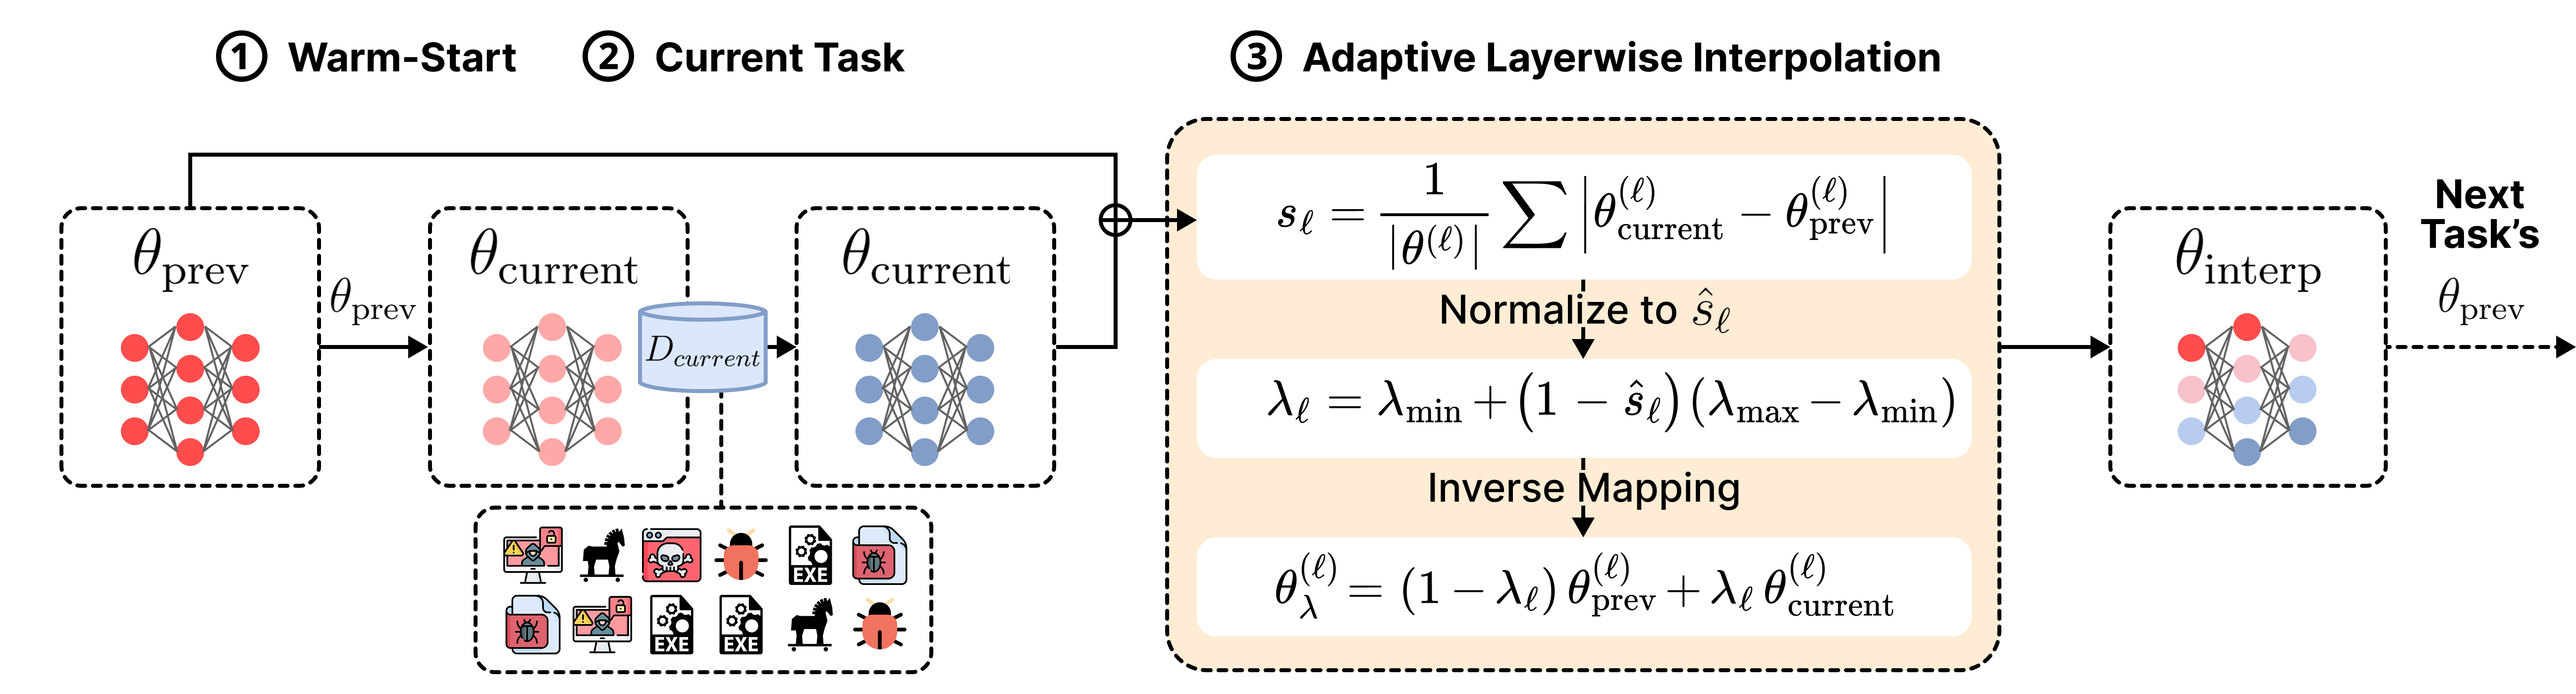
FreeMOCA は以下のプロセスで動作します:
このプロセス全体が、低損失多様体上に存在する接続された解の連鎖を構築し、壊滅的忘却を大幅に軽減します。
FreeMOCA は、EMBER と Androzoo という 2 つの大規模マルウェアデータセットで評価されました。データセットの入手先:
データセットを以下のディレクトリにダウンロードしてセットアップしてください:
FreeMOCA/data/
├── AZ_Class
│   ├── AZ_Class_Test.npz
│   └── AZ_Class_Train.npz
│
├── AZ_Domain
│   ├── 2008_Domain_AZ_Test_Transfo...
│   ├── 2008_Domain_AZ_Train_Transfo...
│   ├── 2009_Domain_AZ_Test_Transfo...
│   └── ...
│
├── EMBER_Class
│   ├── XY_test.npz
│   └── XY_train.npz
│
└── EMBER_Domain
    ├── 2018-01
    ├── 2018-02
    ├── 2018-03
    └── ...
このリポジトリは 2 つの継続学習シナリオをサポートしています:
以下のコマンドを実行してください
conda create -n freemoca python=3.9
conda activate freemoca
pip install -r requirements.txt
# EMBER Class-IL
cd ./FreeMOCA_Class/EMBER_Class
CUDA_VISIBLE_DEVICES=0 python main.py --train_data /path/to/data --test_data /path/to/data
# AZ Class-IL
cd ./FreeMOCA_Class/AZ_Class
CUDA_VISIBLE_DEVICES=0 python main.py --train_data /path/to/data --test_data /path/to/data
# EMBER Domain-IL
cd ./FreeMOCA_Domain/EMBER_Domain
CUDA_VISIBLE_DEVICES=0 python main.py --data_root /path/to/data/directory
# AZ Domain-IL
cd ./FreeMOCA_Domain/AZ_Domain
CUDA_VISIBLE_DEVICES=0 python main.py --data_root /path/to/data/directory
ハイパーパラメータのより詳細な設定については、付録 A. FreeMOCA の共通引数 を確認してください。
ハイパーパラメータや実験設定を調整するには、以下の引数を使用します:
| 引数 | 説明 |
|---|---|
--init_classes | タスク 0 におけるクラス数 |
--epochs | タスクごとのエポック数 |
--batchsize | バッチサイズ |
--lr | 学習率 |
--momentum | SGD モメンタム |
--weight_decay | 重み減衰 |
--lambda_min | 最小補間重み |
--lambda_max | 最大補間重み |
引数のデフォルト設定を変更するには、arguments.py ファイルを確認してください。
このリポジトリは、以下の標準的なベースラインでの実験をサポートしています:
以下のコマンドで実行できます:
cd /path/to/experiment/directory
CUDA_VISIBLE_DEVICES=0 python none.py --arugment_you_want
CUDA_VISIBLE_DEVICES=0 python joint.py --arugment_you_want
および以下の先行研究:
以下のコマンドでベースラインを実行できます:
# CLeWI for EMBER-Class
cd ./baselines/CLeWI
CUDA_VISIBLE_DEVICES=6 python main.py --model="clewi" \
  --dataset="seq_ember" --n_tasks=11 \
  --lr=0.001 --buffer_size=500 --n_epochs=50 \
  --seed=42 --optim_wd=0.0 --optim_mom=0.0 \
  --batch_size=512 --sub_dataset="ember"

# CLeWI for AZ-Class
cd ./baselines/CLeWI
CUDA_VISIBLE_DEVICES=6 python main.py --model="clewi" \
  --dataset="seq_ember" --n_tasks=11 \
  --lr=0.001 --buffer_size=500 --n_epochs=50 \
  --seed=42 --optim_wd=0.0 --optim_mom=0.0 \
  --batch_size=512 --sub_dataset="az"
# WSC for EMBER-Class
cd ./baselines/WSC
MODEL_NAME=wsc_20_ember
python main.py --config=./exps/wsc_memory/$MODEL_NAME.json
# WSC for AZ-Class
cd ./baselines/WSC
MODEL_NAME=wsc_20_az
python main.py --config=./exps/wsc_memory/$MODEL_NAME.json
# GR for EMBER-Class
cd ./baselines/GR_EWC_LwF_iCaRL_EMBER
CUDA_VISIBLE_DEVICES=0 python main.py --data_set=EMBER --tasks=11 --replay=generative --metrics --logger_file gr --scenario=class

# GR for AZ-Class
cd ./baselines/GR_EWC_LwF_iCaRL_AZ
CUDA_VISIBLE_DEVICES=0 python main.py --data_set=ANDROZOO --tasks=11 --replay=generative --metrics --logger_file gr --scenario=class
# EWC for EMBER-Class
cd ./baselines/GR_EWC_LwF_iCaRL_EMBER
CUDA_VISIBLE_DEVICES=0 python main.py --data_set=EMBER --tasks=11 --ewc --lambda=50 --metrics --logger_file ewc --scenario=class

# EWC for AZ-Class
cd ./baselines/GR_EWC_LwF_iCaRL_AZ
CUDA_VISIBLE_DEVICES=0 python main.py --data_set=ANDROZOO --tasks=11 --ewc --lambda=50 --metrics --logger_file ewc --scenario=class
# LwF for EMBER-Class
cd ./baselines/GR_EWC_LwF_iCaRL_EMBER
CUDA_VISIBLE_DEVICES=0 python main.py --data_set=EMBER  --tasks=11 --replay=current --distill --metrics --logger_file lwf --scenario=class

# LwF for AZ-Class
cd ./baselines/GR_EWC_LwF_iCaRL_AZ
CUDA_VISIBLE_DEVICES=0 python main.py --data_set=AZ  --tasks=11 --replay=current --distill --metrics --logger_file lwf --scenario=class
# iCaRL for EMBER-Class
cd ./baselines/GR_EWC_LwF_iCaRL_EMBER
CUDA_VISIBLE_DEVICES=1 python main.py --data_set=EMBER --tasks=11 --icarl --budget=2000 --metrics --logger_file=icarl --scenario=class

# iCaRL for AZ-Class
cd ./baselines/GR_EWC_LwF_iCaRL_AZ
CUDA_VISIBLE_DEVICES=0 python main.py --data_set=ANDROZOO --tasks=11 --icarl --budget=2000 --metrics --logger_file=icarl --scenario=class
# TAMiL for EMBER-Class
cd ./baselines/TAMiL_EMBER
CUDA_VISIBLE_DEVICES=0 python main.py

# TAMiL for AZ-Class
cd ./baselines/TAMiL_AZ
CUDA_VISIBLE_DEVICES=0 python main.py
# MalCL for EMBER-Class
cd ./baselines/MalCL_EMBER
CUDA_VISIBLE_DEVICES=0 python main.py --train_data /path/to/data --test_data /path/to/data

# MalCL for AZ-Class
cd ./baselines/AZ_EMBER
CUDA_VISIBLE_DEVICES=0 python main.py --train_data /path/to/data --test_data /path/to/data

