 sparkyniner/netryx-astra-v2-geolocation-tool
Il software più sofisticato al mondo per la geolocalizzazione di immagini a livello stradale

Geolocalizzazione AI all'avanguardia da una singola immagine.
L'Idea • Come Funziona • Per Iniziare • Community Hub • Installazione


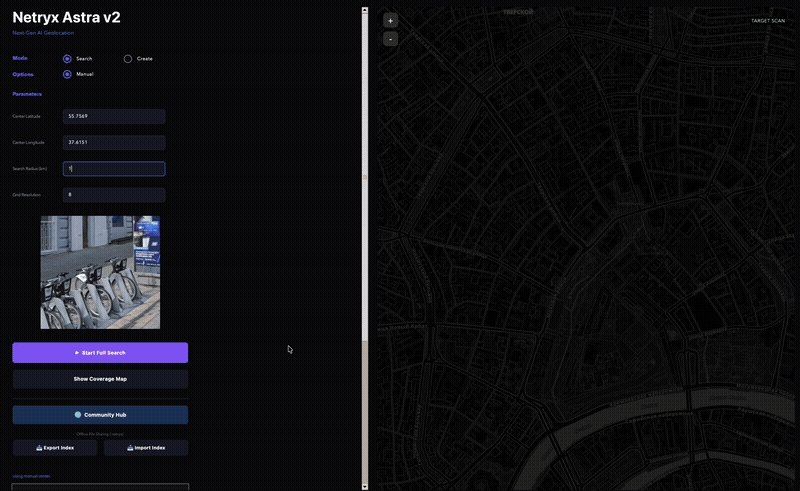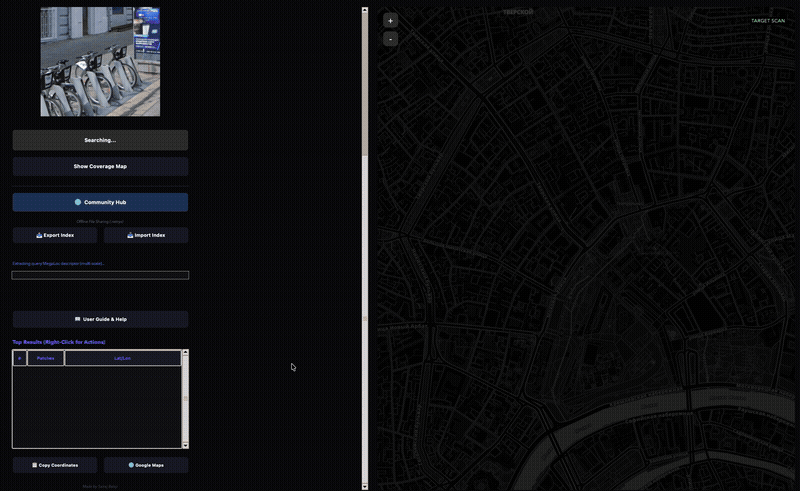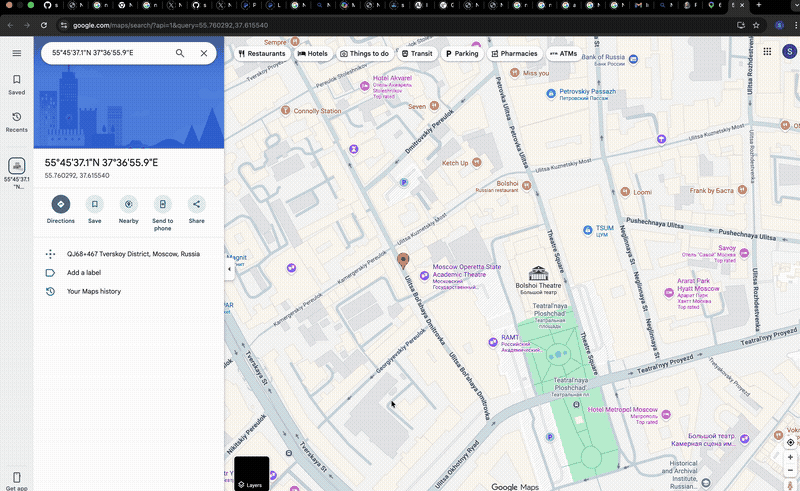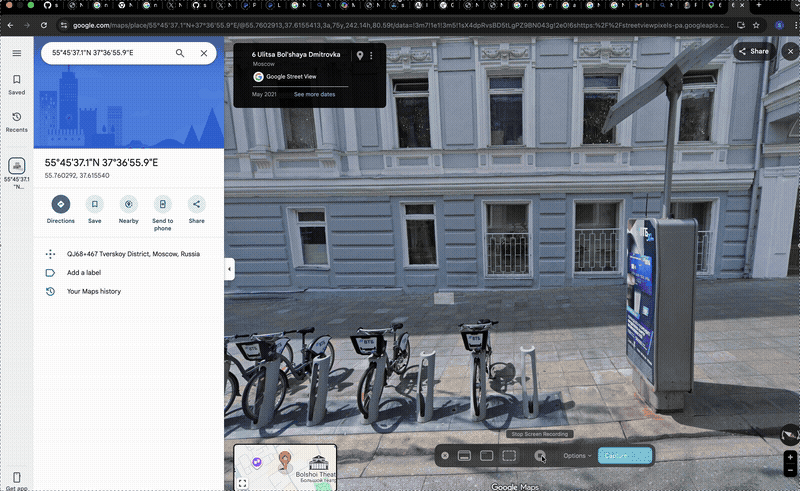
Hai una fotografia. Magari è uno screenshot da un video. Magari è una foto ritagliata e sfocata scattata col telefono che qualcuno ha pubblicato online. Magari mostra solo una vetrina, un tratto di strada o l'angolo di un edificio. Vuoi sapere esattamente dove è stata scattata.
Netryx Astra V2 risponde a questa domanda.
È un sistema di geolocalizzazione open-source che prende una singola immagine e trova le coordinate GPS precise confrontandola con un database di panorami street-view. Carica la tua foto e nel giro di pochi minuti ti dice la strada, la città, le coordinate — con una precisione di pochi metri.
Ciò che rende la V2 diversa dalla Netryx originale (e dagli altri strumenti in circolazione) è la pipeline di matching. Abbiamo ricostruito tutto da zero usando due modelli che non esistevano quando abbiamo iniziato questo progetto:
MegaLoc (CVPR 2025) — il modello di image retrieval più accurato per il riconoscimento dei luoghi, addestrato su sei dataset che coprono ambienti interni, esterni, giorno, notte e variazioni stagionali. Trova il quartiere giusto.
MASt3R (ECCV 2024) — un matcher denso con consapevolezza 3D che comprende la geometria delle scene, non solo i pattern dei pixel. Conferma la posizione esatta, anche da foto parziali o pesantemente ritagliate che manderebbero in crisi i matcher tradizionali.
Il risultato è una pipeline in tre fasi che è al tempo stesso più semplice e più accurata del sistema in nove fasi che ha sostituito.
La Netryx originale usava CosPlace per il retrieval e una pila di DISK + LightGlue + LoFTR + RANSAC + descriptor hopping + espansione del vicinato per la verifica. Funzionava, ma era fragile — molte euristiche sovrapposte l'una all'altra, ciascuna un espediente per aggirare un limite della fase precedente.
La V2 ha buttato via tutto questo. Ecco cosa ha sostituito cosa:
| V1 (Originale) | V2 (Astra) | |
|---|---|---|
| Ricerca dei candidati | CosPlace (ResNet-50, 512-dim) | MegaLoc (DINOv2 ViT-B/14, 8448-dim → PCA 1024) |
| Conferma dei match | DISK + LightGlue + RANSAC | Matching denso 3D con MASt3R |
| Gestione dei casi limite | Fallback LoFTR, descriptor hopping, espansione del vicinato, Ultra Mode | Consenso spaziale — tutto qui |
| Fasi totali della pipeline | 9+ | 3 |
| Matching di immagini parziali | Debole — i keypoint sparsi falliscono su piccole sovrapposizioni | Forte — MASt3R trova corrispondenze dense in regioni minuscole |
| Condivisione degli indici | Non possibile | Community Hub tramite Hugging Face + bundle .netryx offline |
La semplificazione non è solo estetica. Meno fasi significa meno punti in cui le cose possono andare storte, ricerche più veloci e codice effettivamente manutenibile.
La pipeline ha tre fasi. Non è una semplificazione eccessiva — sono davvero solo tre fasi.
Query Image
     │
     ▼
┌─────────────┐
│   MegaLoc   │  "Where in the city could this be?"
│  Retrieval  │
└─────┬───────┘
      │  Top 500 candidates
      ▼
┌─────────────┐
│   MASt3R    │  "Is this actually the same place?"
│   Matching  │
└─────┬───────┘
      │  Scored candidates
      ▼
┌─────────────┐
│   Spatial   │  "Which cluster of matches is most trustworthy?"
│  Consensus  │
└─────┬───────┘
      │
      ▼
  📍 GPS Coordinates
L'immagine della tua query viene convertita in un descrittore compatto — un vettore a 8448 dimensioni che cattura l'essenza visiva della scena. Questo viene ridotto tramite PCA a 1024 dimensioni, poi confrontato con ogni posizione indicizzata tramite similarità a prodotto scalare.
Estraiamo inoltre un descrittore per un ritaglio centrale leggermente ingrandito e per una versione capovolta orizzontalmente della query, poi uniamo i risultati. Questo gestisce i casi in cui la query si trova a un livello di zoom diverso o è orientata nella direzione opposta rispetto alla vista indicizzata.
L'output è costituito dalle prime 500 posizioni candidate dall'indice, ordinate per similarità visiva.
MegaLoc proviene dal laboratorio di Gabriele Berton (lo stesso gruppo che ha realizzato CosPlace ed EigenPlaces). È l'ultimo arrivato nella loro linea di lavoro, addestrato simultaneamente su SF-XL, GSV-Cities, MSLS e dati di landmark retrieval. Nessun altro modello di retrieval lo batte costantemente su ogni benchmark — indoor, outdoor, urbano, rurale, giorno, notte.
Per ciascuno di quei 500 candidati, scarichiamo il corrispondente panorama street-view, lo ritagliamo all'angolo di heading indicizzato ed eseguiamo MASt3R per trovare corrispondenze dense a livello di pixel tra la query e il ritaglio.
È qui che avviene la magia per le query difficili. I matcher tradizionali come SuperPoint + LightGlue estraggono forse 500-2000 keypoint sparsi e provano ad abbinarli. Se la tua immagine di query si sovrappone solo al 20% con l'immagine del database, potrebbero esserci solo 50 keypoint co-visibili — non abbastanza per un match affidabile.
MASt3R funziona in modo completamente diverso. Tratta il matching come un problema di ricostruzione 3D, prevedendo mappe di punti dense e descrittori di feature locali per ogni pixel. Anche una piccola regione sovrapposta produce centinaia di corrispondenze affidabili, perché comprende la struttura 3D della scena, non solo i pattern 2D dei pixel.
Sul benchmark di localizzazione Map-free (singola immagine di riferimento, cambi di punto di vista fino a 180°), MASt3R supera i metodi precedenti del 30%. Non è un miglioramento incrementale — è un salto generazionale.
Ecco il problema nel selezionare semplicemente il candidato con il punteggio di match più alto: esistono i falsi positivi. Due catene di ristoranti identiche a 5 km di distanza produrranno entrambe punteggi MASt3R elevati. Una fila di palazzoni sovietici si assomiglia tutta.
Il consenso spaziale risolve questo. Dividiamo l'area di ricerca in celle di griglia di ~50 metri e raggruppiamo tutti i buoni match geograficamente. Ogni cella riceve un punteggio basato sull'evidenza combinata di tutti i match in quella cella e nei suoi vicini.
Un singolo outlier con 200 inlier nella posizione sbagliata viene superato nel punteggio da un cluster di 5 match con 80-150 inlier ciascuno nella posizione corretta. Il miglior match del cluster vincente diventa la risposta finale.
Questo è il motivo per cui l'accuratezza regge anche a raggi di ricerca più ampi, dove ci sono più posizioni simili.
Scopri gli strumenti più utilizzati dalla nostra community.
Nessun dato di popolarità ancora.
