
Skip to content
KitploitKITPLOIT
उपकरणएक्सप्लॉइटब्लॉग
Log in
जमा करें
उपकरणएक्सप्लॉइटब्लॉग
जमा करें

हैकिंग, पेनटेस्ट और साइबर सुरक्षा उपकरण आपके सुरक्षा शस्त्रागार के लिए!

Kitploit हैकिंग, साइबर सुरक्षा और पेंटेस्टिंग टूल्स की एक निर्देशिका है। कमजोरियों को खोजने, सिस्टम का विश्लेषण करने, परीक्षण को स्वचालित करने और अपनी सुरक्षा को मजबूत करने के लिए नवीनतम प्रोजेक्ट अपडेट खोजें।

फ़ीडसंपर्कगोपनीयता© 2026 Kitploit

टूल निर्देशिका

श्रेणियाँ

सभी श्रेणियाँ देखें
Loading categories
Damn-Vulnerable-Drone — डैम वल्नरेबल ड्रोन एक जानबूझकर कमजोर ड्रोन हैकिंग सिम्युलेटर है, जो लोकप्रिय ArduPilot/MAVLink आर्किटेक्चर पर आधारित है और व्यावहारिक ड्रोन हैकिंग के लिए यथार्थवादी वातावरण प्रदान करता है। | Kitploit
उपकरण/GitHubGitHub/nicholasaleks/damn-vulnerable-drone
टोहीवाई-फाई ऑडिटिंगIoT सुरक्षाभेद्यता विश्लेषणशोषणवायरलेस सुरक्षापेनिट्रेशन टेस्टिंगहार्डवेयर और IoT सुरक्षालर्निंग और शिक्षा

सबसे लोकप्रिय

सभी देखें →

हमारे समुदाय द्वारा सबसे अधिक उपयोग किए जाने वाले उपकरण खोजें।

सभी उपकरण खोजें

हमारे उपकरणों का संग्रह ब्राउज़ करें

सभी उपकरण देखें →
साझा करें
लैब और अभ्यास
GitHubnicholasaleks/damn-vulnerable-drone

Damn-Vulnerable-Drone

डैम वल्नरेबल ड्रोन एक जानबूझकर कमजोर ड्रोन हैकिंग सिम्युलेटर है, जो लोकप्रिय ArduPilot/MAVLink आर्किटेक्चर पर आधारित है और व्यावहारिक ड्रोन हैकिंग के लिए यथार्थवादी वातावरण प्रदान करता है।

रिपॉजिटरी देखें
772135332 दिन पहलेKitploit द्वारा समीक्षित

डैम वल्नरेबल ड्रोन

डैम वल्नरेबल ड्रोन एक जानबूझकर कमजोर बनाया गया ड्रोन हैकिंग सिम्युलेटर है जो लोकप्रिय ArduPilot/MAVLink आर्किटेक्चर पर आधारित है, जो हैंड्स-ऑन ड्रोन हैकिंग के लिए एक यथार्थवादी वातावरण प्रदान करता है।
Damn Vulnerable Drone Logo

विषय-सूची

  • डैम वल्नरेबल ड्रोन के बारे में
    • डैम वल्नरेबल ड्रोन क्या है?
    • इसे क्यों बनाया गया?
    • यह कैसे काम करता है?
    • विशेषताएँ
  • इंस्टॉलेशन
    • सिस्टम आवश्यकताएँ
    • Docker प्राप्त करना
    • Wi-Fi मोड
    • नॉन-Wi-Fi मोड
  • आर्किटेक्चर
  • फ्लाइट स्टेट्स
  • अटैक परिदृश्य
  • स्क्रीनशॉट
  • उल्लेख
  • समुदाय समर्थन
  • प्रतिक्रिया और योगदान
  • मेंटेनर्स
  • क्रेडिट्स
  • अस्वीकरण
  • लाइसेंस

डैम वल्नरेबल ड्रोन के बारे में

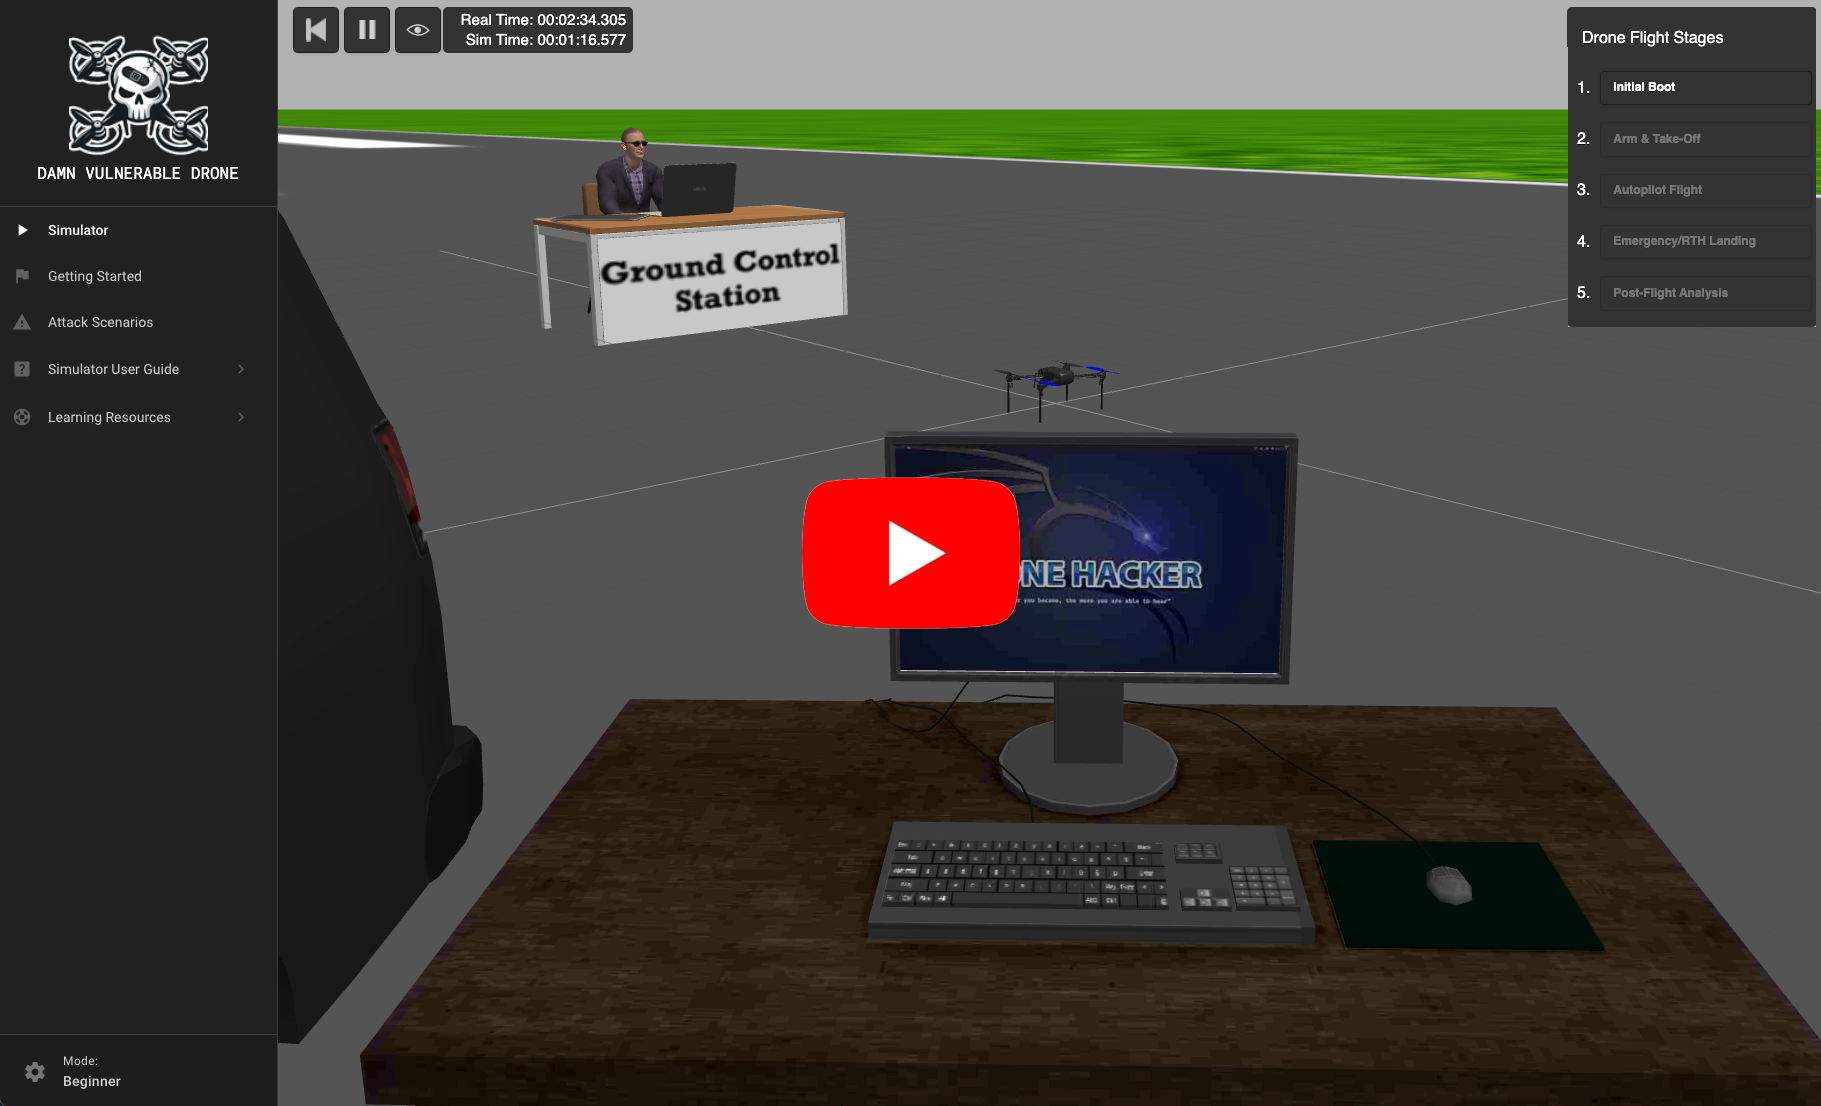
Damn Vulnerable Drone Demo

डैम वल्नरेबल ड्रोन क्या है?

डैम वल्नरेबल ड्रोन एक वर्चुअली सिम्युलेटेड वातावरण है जिसे ऑफेंसिव सिक्योरिटी पेशेवरों के लिए डिज़ाइन किया गया है ताकि वे सुरक्षित रूप से ड्रोन हैकिंग तकनीकों को सीख और अभ्यास कर सकें। यह वास्तविक दुनिया के ArduPilot और MAVLink ड्रोन आर्किटेक्चर और कमजोरियों का अनुकरण करता है, जो ड्रोन सिस्टम का फायदा उठाने में एक हैंड्स-ऑन अनुभव प्रदान करता है।

इसे क्यों बनाया गया?

डैम वल्नरेबल ड्रोन का उद्देश्य एक नियंत्रित वातावरण में ऑफेंसिव सिक्योरिटी कौशल को बढ़ाना है, जो इसे इंटरमीडिएट-स्तर के सिक्योरिटी पेशेवरों, पेंटेस्टर्स और हैकिंग उत्साही लोगों के लिए एक अमूल्य उपकरण बनाता है।

जिस तरह पायलट प्रशिक्षण के लिए फ्लाइट सिम्युलेटर का उपयोग करते हैं, उसी तरह हम डैम वल्नरेबल ड्रोन सिम्युलेटर का उपयोग वास्तविक दुनिया के ड्रोन सिस्टम की गहन जानकारी प्राप्त करने, उनकी कमजोरियों को समझने और उनका फायदा उठाने के प्रभावी तरीके सीखने के लिए कर सकते हैं।

डैम वल्नरेबल ड्रोन प्लेटफ़ॉर्म ओपन-सोर्स है और बिना किसी लागत के उपलब्ध है और इसे विशेष रूप से ड्रोन हार्डवेयर, हैकिंग टूल्स और रखरखाव से जुड़े अक्सर होने वाले बड़े खर्चों को संबोधित करने के लिए डिज़ाइन किया गया था। इसकी निःशुल्क प्रकृति उपयोगकर्ताओं को बिना किसी वित्तीय चिंता के ड्रोन हैकिंग में डूबने की अनुमति देती है। यह पहुँच इसे सूचना सुरक्षा और पेनेट्रेशन टेस्टिंग के क्षेत्रों में लोगों के लिए एक महत्वपूर्ण संसाधन बनाती है, जो एक सुरक्षित वातावरण में ऑफेंसिव साइबरसिक्योरिटी कौशल के विकास को बढ़ावा देती है।

यह कैसे काम करता है?

डैम वल्नरेबल ड्रोन प्लेटफ़ॉर्म Software-in-the-Loop (SITL) के सिद्धांत पर संचालित होता है, एक सिम्युलेशन तकनीक जो उपयोगकर्ताओं को ड्रोन सॉफ़्टवेयर को ऐसे चलाने की अनुमति देती है जैसे वह वास्तविक ड्रोन पर निष्पादित हो रहा हो, जिससे प्रामाणिक ड्रोन व्यवहार और प्रतिक्रियाओं की नकल होती है।

ArduPilot का SITL ड्रोन के फर्मवेयर को एक वर्चुअल वातावरण में निष्पादित करने की अनुमति देता है, जो भौतिक हार्डवेयर की आवश्यकता के बिना वास्तविक ड्रोन के व्यवहार की नकल करता है। इस सिम्युलेशन को Gazebo, एक गतिशील 3D रोबोटिक्स सिम्युलेटर के साथ और बढ़ाया गया है, जो ड्रोन के इंटरैक्ट करने के लिए एक यथार्थवादी वातावरण और फिजिक्स इंजन प्रदान करता है। साथ में, ArduPilot का SITL और Gazebo एक परिष्कृत और प्रामाणिक ड्रोन सिम्युलेशन अनुभव की नींव रखते हैं।

हालाँकि वर्तमान डैम वल्नरेबल ड्रोन सेटअप हर ड्रोन आर्किटेक्चर या कॉन्फ़िगरेशन को प्रतिबिंबित नहीं करता है, एकीकृत रणनीतियाँ, तकनीकें और परिदृश्य विभिन्न ड्रोन सिस्टम, मॉडल और संचार प्रोटोकॉल में व्यापक रूप से लागू होते हैं।

विशेषताएँ

  • Docker-आधारित वातावरण: पूरी तरह से वर्चुअलाइज़्ड docker-आधारित सेटअप में चलता है, जो इसे ड्रोन हैकिंग प्रयोग के लिए सुलभ और सुरक्षित बनाता है।
  • सिम्युलेटेड वायरलेस नेटवर्किंग: वायरलेस ड्रोन हमलों का अभ्यास करने के लिए सिम्युलेटेड Wifi (802.11) इंटरफेस।
  • ऑनबोर्ड कैमरा स्ट्रीमिंग और गिम्बल: गिम्बल और कंपैनियन कंप्यूटर एकीकरण के साथ सिम्युलेटेड RTSP ड्रोन ऑनबोर्ड कैमरा स्ट्रीम।
  • कंपैनियन कंप्यूटर वेब इंटरफेस: वेब इंटरफेस के माध्यम से कंपैनियन कंप्यूटर कॉन्फ़िगरेशन प्रबंधन और फ्लाइट कंट्रोलर से सिम्युलेटेड सीरियल कनेक्शन।
  • QGroundControl/MAVProxy एकीकरण: MAVProxy GCS एकीकरण के साथ वन-क्लिक QGroundControl UI लॉन्चिंग (केवल x86 आर्किटेक्चर पर समर्थित)।
  • MAVLink Router एकीकरण: कंपैनियन कंप्यूटर वेब इंटरफेस पर MAVLink Router के माध्यम से टेलीमेट्री फ़ॉरवर्डिंग।
  • डायनामिक फ्लाइट लॉगिंग: सिम्युलेटेड SD कार्ड पर संग्रहीत पूरी तरह से डायनामिक Ardupilot फ्लाइट bin लॉग।
  • प्रबंधन वेब कंसोल: परिदृश्यों और ड्रोन फ्लाइट स्टेट्स को ट्रिगर करने के लिए उपयोग किया जाने वाला उपयोग में आसान सिम्युलेटर प्रबंधन वेब कंसोल।
  • व्यापक हैकिंग परिदृश्य: बुनियादी टोही से लेकर उन्नत शोषण तक ड्रोन हैकिंग तकनीकों की एक विस्तृत श्रृंखला का अभ्यास करने के लिए आदर्श।
  • विस्तृत वॉकथ्रू: यदि आपको किसी विशेष परिदृश्य के विरुद्ध हैकिंग में सहायता की आवश्यकता है तो आप स्पॉइलर के रूप में विस्तृत वॉकथ्रू दस्तावेज़ का लाभ उठा सकते हैं।

इंस्टॉलेशन

एक स्थिर और अच्छी तरह से प्रदर्शन करने वाले डैम वल्नरेबल ड्रोन लैब वातावरण सुनिश्चित करने के लिए कृपया निम्नलिखित निर्देशों की सावधानीपूर्वक समीक्षा करें।

[!NOTE]
आपके कंप्यूटर के प्रदर्शन और इंटरनेट गति के आधार पर, कंटेनर बिल्ड और इमेज पुल सहित पूरी एंड-टू-एंड इंस्टॉलेशन प्रक्रिया में 30-60 मिनट लग सकते हैं। धैर्य रखें और आगे बढ़ने से पहले प्रत्येक चरण को पूरा होने दें।

सिस्टम आवश्यकताएँ

आपके उपलब्ध हार्डवेयर के आधार पर डैम वल्नरेबल ड्रोन को दो मोड में चलाया जा सकता है:

लाइट मोड (GPU की आवश्यकता नहीं)

  • ऑपरेटिंग सिस्टम:

    • Kali Linux (अनुशंसित, लेकिन लाइट मोड अधिकांश Linux डिस्ट्रोस पर चल सकता है)
    • GPU पासथ्रू के बिना बेयर मेटल या VM वातावरण पर काम करता है
  • हार्डवेयर (न्यूनतम):

    • RAM: 4–8 GB
    • प्रोसेसर कोर: 2
    • डिस्क स्टोरेज: 100 GB
    • स्वैप: 4 GB
  • ग्राफिक्स:

    • GPU की आवश्यकता नहीं
    • Gazebo के बजाय ArduPilot के अंतर्निहित फ्लाइट डायनामिक्स मॉडल का उपयोग करके एक 2D हल्का सिम्युलेटर चलाता है
  • सॉफ़्टवेयर:

    • Docker
    • Docker Compose

लाइट मोड उन उपयोगकर्ताओं के लिए अनुशंसित है जो फुल मोड की GPU आवश्यकताओं को पूरा नहीं कर सकते या तेज़, अधिक हल्का सेटअप चाहते हैं।
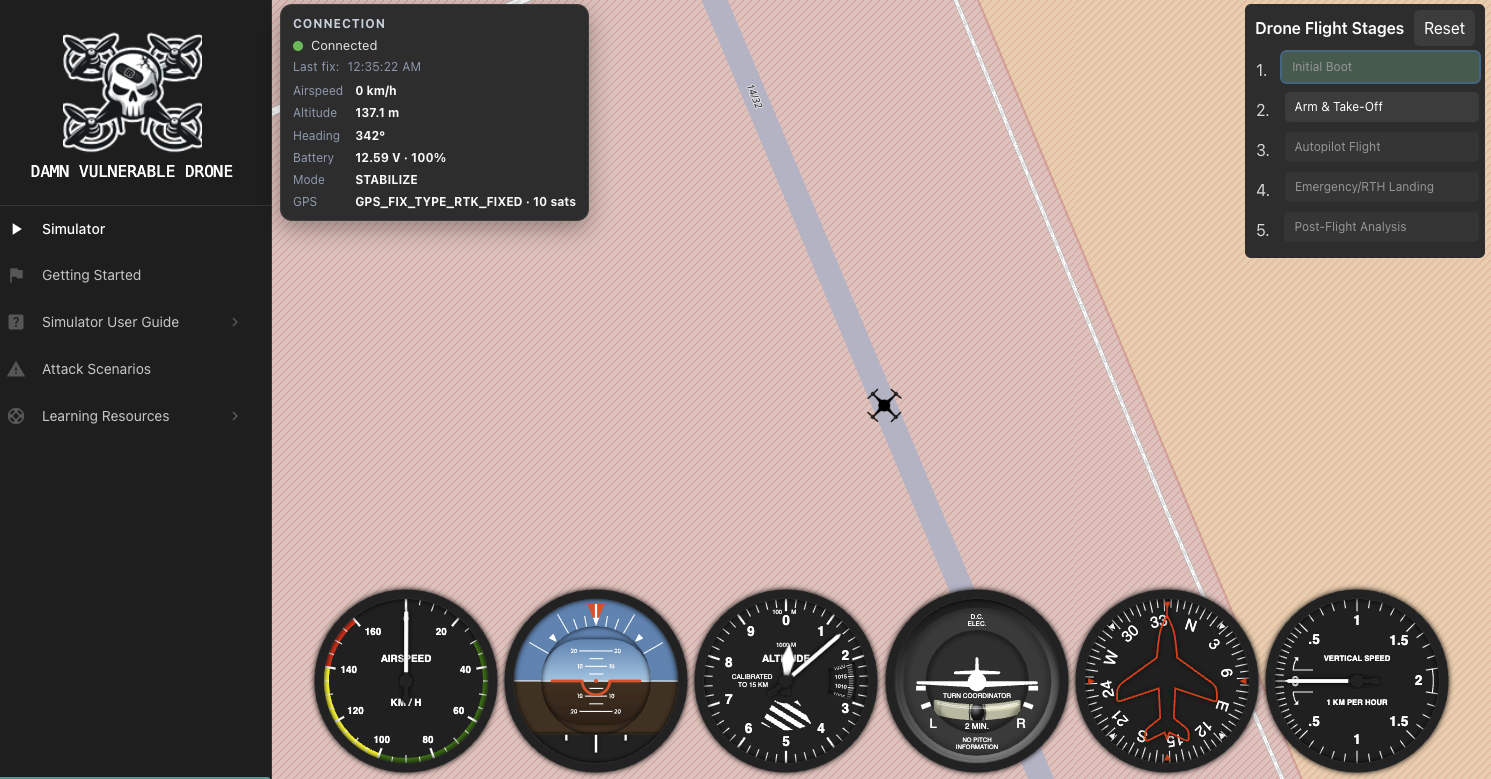
लाइट मोड इंटरफेस

Damn Vulnerable Drone Lite Mode


फुल मोड (Gazebo के साथ 3D वातावरण)

  • ऑपरेटिंग सिस्टम:

    • Kali Linux (कोई अन्य OS समर्थित नहीं है)
    • सर्वोत्तम प्रदर्शन के लिए, बेयर मेटल का उपयोग करें
    • यदि आपको VM का उपयोग करना ही है, तो सुनिश्चित करें कि GPU पासथ्रू सक्षम है
      • सेटअप सहायता के लिए Hyper-V GPU पासथ्रू पर यह गाइड देखें
  • हार्डवेयर (न्यूनतम):

    • RAM: 8–16 GB
    • प्रोसेसर कोर: 2–4
    • डिस्क स्टोरेज: 100 GB
    • स्वैप: 10–12 GB
  • ग्राफिक्स:

    • कम से कम 2 GB VRAM (4 GB+ अनुशंसित)
    • OpenGL 3.0 (या उच्चतर)
    • समर्पित GPU की दृढ़ता से अनुशंसा की जाती है
    • VM के लिए: GPU पासथ्रू और 3D एक्सेलेरेशन सक्षम करें
  • सॉफ़्टवेयर:

    • Docker
    • Docker Compose

फुल 3D मोड इंटरफेस

Damn Vulnerable Drone Full Mode


Docker प्राप्त करना (मुख्य निर्भरता)

टूल डाउनलोड करें