 px4/px4-autopilot
Open-Source-Autopilot-Stack für Drohnen und unbemannte Fahrzeuge, mit Unterstützung für Multirotorer, Starrflügler, VTOL und Rover, modulare Architektur sowie MAVLink/ROS2-Integration.

Der Autopilot-Stack, auf den die Branche baut.


PX4 ist ein Open-Source-Autopilot-Stack für Drohnen und unbemannte Fahrzeuge. Er unterstützt Multikopter, Starrflügler, VTOL, Rover und viele weitere experimentelle Plattformen – von Rennquads bis zu industriellen Vermessungsflugzeugen. Er läuft auf NuttX, Linux und macOS. Lizenziert unter BSD 3-Clause.
Modulare Architektur. PX4 ist um uORB aufgebaut, eine DDS-kompatible Publish/Subscribe-Middleware. Module sind vollständig parallelisiert und threadsicher. Du kannst eigene Konfigurationen erstellen und alles entfernen, was du nicht brauchst.
Breite Hardware-Unterstützung. PX4 läuft auf einer breiten Palette von Autopilot-Boards und unterstützt über das Pixhawk-Ökosystem eine umfangreiche Auswahl an Sensoren, Telemetrie-Funkmodulen und Aktuatoren.
Entwicklerfreundlich. Erstklassige Unterstützung für MAVLink- und DDS / ROS 2-Integration. Umfassende SITL-Simulation, Hardware-in-the-Loop-Tests und Log-Analyse-Werkzeuge. Eine aktive Entwickler-Community auf Discord und im wöchentlichen Entwickler-Call.
Herstellerneutrale Governance. PX4 wird von der Dronecode Foundation gehostet, einem Teil der Linux Foundation. Geschäftsfreundliche BSD-3-Lizenz. Kein einzelner Hersteller kontrolliert die Roadmap.
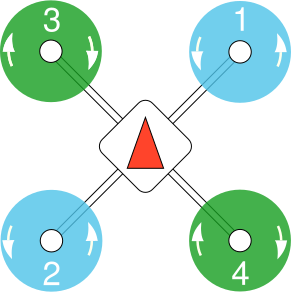 Multikopter |
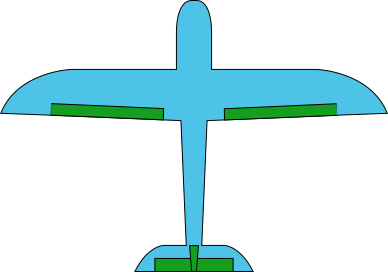 Starrflügler |
 VTOL |
 Rover |
…und viele mehr: Hubschrauber, Tragschrauber, Luftschiffe, U-Boote, Boote und andere experimentelle Plattformen. Diese Rahmen haben grundlegende Unterstützung, sind aber nicht Teil des regulären Flugtestprogramms. Siehe die vollständige Luftfahrzeug-Referenz.
PX4 mit einem einzigen Befehl in der Simulation ausführen. Keine Build-Tools, keine Abhängigkeiten außer Docker:
docker run --rm -it -p 14550:14550/udp px4io/px4-sitl:latest
Öffne QGroundControl und fliege. Weitere Optionen findest du im PX4-Simulations-Schnellstart.
git clone https://github.com/PX4/PX4-Autopilot.git --recursive
cd PX4-Autopilot
make px4_sitl
[!NOTE] Siehe den Entwicklungsleitfaden für Toolchain-Einrichtung und Build-Optionen.
| Ressource | Beschreibung |
|---|---|
| Benutzerhandbuch | Mit PX4 bauen, konfigurieren und fliegen |
| Entwicklerleitfaden | Den Flug-Stack modifizieren, Peripheriegeräte hinzufügen, auf neue Hardware portieren |
| Luftfahrzeug-Referenz | Vollständige Liste der unterstützten Rahmen |
| Autopilot-Hardware | Kompatible Flugsteuerungen |
| Versionshinweise | Was es in jeder Version Neues gibt |
| Beitragsleitfaden | So trägst du zu PX4 bei |
MAINTAINERS.mdWir freuen uns über Beiträge jeder Art – Fehlerberichte, Dokumentation, neue Funktionen und Code-Reviews. Bitte lies den Beitragsleitfaden, um loszulegen.
Wenn du PX4 in akademischen Arbeiten verwendest, zitiere es bitte. BibTeX:
@software{px4_autopilot,
  author    = {Meier, Lorenz and {The PX4 Contributors}},
  title     = {{PX4 Autopilot}},
  publisher = {Zenodo},
  doi       = {10.5281/zenodo.595432},
  url       = {https://px4.io}
}
Die obige DOI ist eine Zenodo-Konzept-DOI, die immer auf die neueste Version auflöst. Für eine versionsgebundene Zitierung siehe den Zenodo-Eintrag oder unsere CITATION.cff.
