 sparkyniner/netryx-astra-v2-geolocation-tool
O software de geolocalização de imagens ao nível da rua mais sofisticado do mundo

Geolocalização por IA de última geração a partir de uma única imagem.
A Ideia • Como Funciona • Primeiros Passos • Community Hub • Instalação


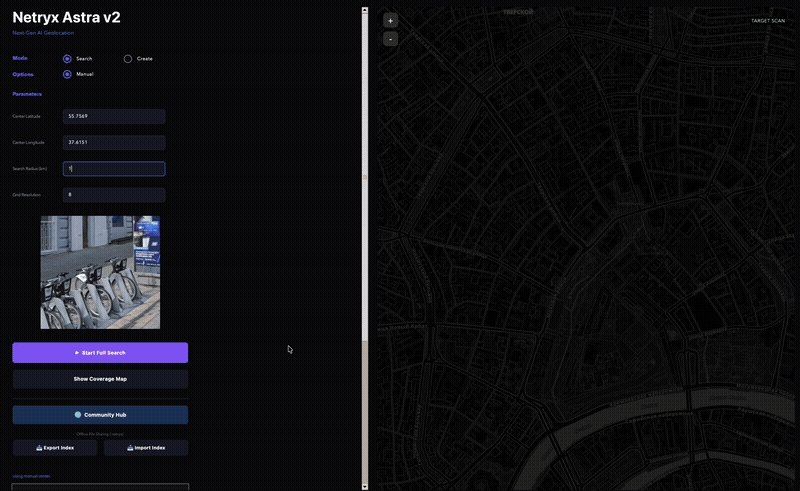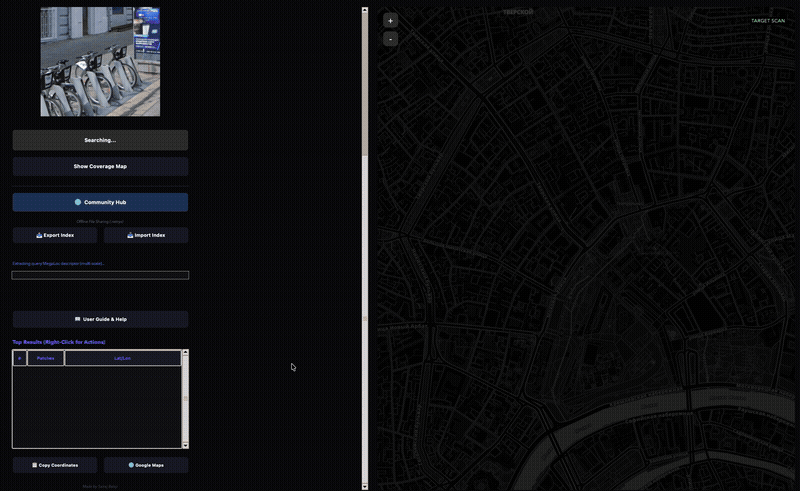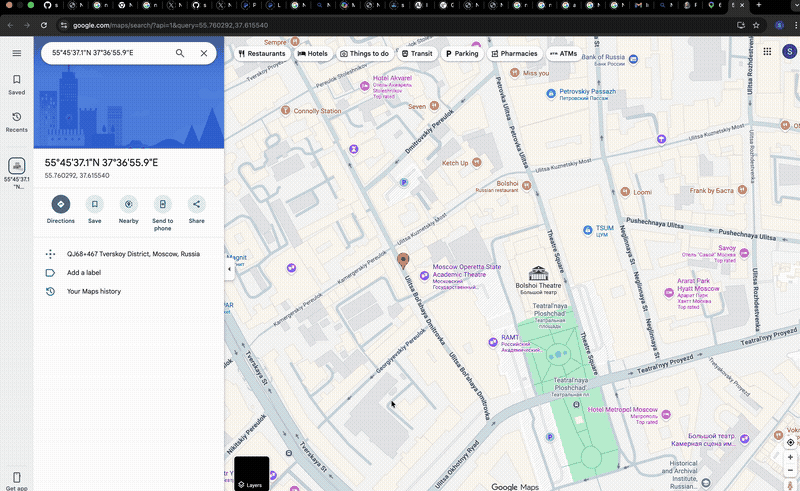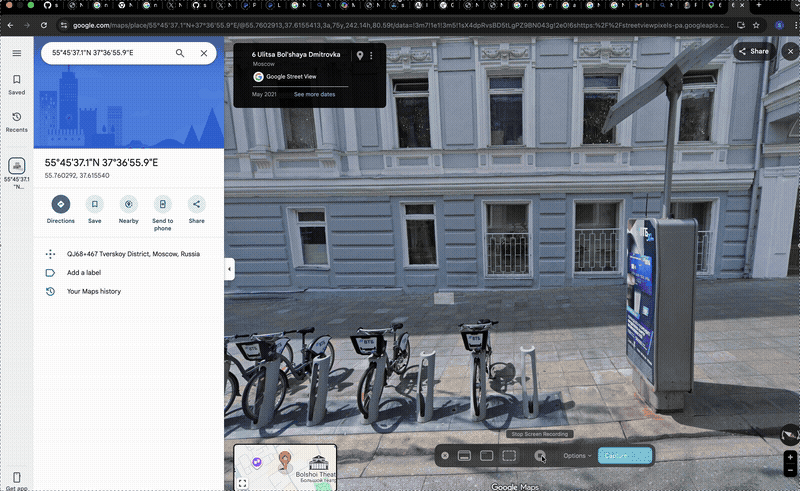
Você tem uma fotografia. Talvez seja um screenshot de um vídeo. Talvez seja uma foto de celular recortada e desfocada que alguém postou online. Talvez mostre apenas uma fachada de loja, um trecho de estrada ou a esquina de um prédio. Você quer saber exatamente onde ela foi tirada.
O Netryx Astra V2 responde a essa pergunta.
É um sistema de geolocalização de código aberto que recebe uma única imagem e encontra as coordenadas GPS precisas ao compará-la com um banco de dados de panoramas de street view. Envie sua foto e, em poucos minutos, ele informa a rua, a cidade, as coordenadas — com precisão de poucos metros.
O que torna o V2 diferente do Netryx original (e de outras ferramentas por aí) é o pipeline de correspondência. Reconstruímos tudo do zero usando dois modelos que não existiam quando começamos este projeto:
MegaLoc (CVPR 2025) — o modelo de recuperação de imagens mais preciso para reconhecimento de lugares, treinado em seis conjuntos de dados que cobrem variações de ambientes internos, externos, dia, noite e estações do ano. Ele encontra o bairro certo.
MASt3R (ECCV 2024) — um matcher denso com consciência 3D que entende a geometria das cenas, não apenas padrões de pixels. Ele confirma a localização exata, mesmo a partir de fotos parciais ou fortemente recortadas que quebrariam matchers tradicionais.
O resultado é um pipeline de três etapas que é ao mesmo tempo mais simples e mais preciso do que o sistema de nove estágios que ele substituiu.
O Netryx original usava CosPlace para recuperação e uma pilha de DISK + LightGlue + LoFTR + RANSAC + troca de descritores + expansão de vizinhança para verificação. Funcionava, mas era frágil — muitas heurísticas sobrepostas, cada uma um contorno para uma limitação da etapa anterior.
O V2 descartou tudo isso. Veja o que substituiu o quê:
| V1 (Original) | V2 (Astra) | |
|---|---|---|
| Encontrar candidatos | CosPlace (ResNet-50, 512-dim) | MegaLoc (DINOv2 ViT-B/14, 8448-dim → PCA 1024) |
| Confirmar correspondências | DISK + LightGlue + RANSAC | Correspondência densa 3D com MASt3R |
| Tratar casos extremos | Fallback LoFTR, troca de descritores, expansão de vizinhança, Ultra Mode | Consenso espacial — só isso |
| Total de etapas do pipeline | 9+ | 3 |
| Correspondência de imagens parciais | Fraca — keypoints esparsos falham em pequenas sobreposições | Forte — MASt3R encontra correspondências densas em regiões minúsculas |
| Compartilhar índices | Não é possível | Community Hub via Hugging Face + pacotes .netryx offline |
A simplificação não é apenas estética. Menos etapas significa menos lugares para as coisas darem errado, buscas mais rápidas e código que é de fato sustentável.
O pipeline tem três etapas. Isso não é uma simplificação exagerada — são genuinamente apenas três etapas.
Query Image
     │
     ▼
┌─────────────┐
│   MegaLoc   │  "Where in the city could this be?"
│  Retrieval  │
└─────┬───────┘
      │  Top 500 candidates
      ▼
┌─────────────┐
│   MASt3R    │  "Is this actually the same place?"
│   Matching  │
└─────┬───────┘
      │  Scored candidates
      ▼
┌─────────────┐
│   Spatial   │  "Which cluster of matches is most trustworthy?"
│  Consensus  │
└─────┬───────┘
      │
      ▼
  📍 GPS Coordinates
Sua imagem de consulta é convertida em um descritor compacto — um vetor de 8448 dimensões que captura a essência visual da cena. Este é reduzido por PCA para 1024 dimensões e, em seguida, comparado com cada localização indexada por meio de similaridade de produto escalar.
Também extraímos um descritor para um recorte central ligeiramente ampliado e para uma versão invertida horizontalmente da consulta, e então mesclamos os resultados. Isso lida com casos em que a consulta está em um nível de zoom diferente ou voltada para a direção oposta à da visualização indexada.
A saída são as 500 principais localizações candidatas do índice, classificadas por similaridade visual.
O MegaLoc é do laboratório de Gabriele Berton (o mesmo grupo que criou o CosPlace e o EigenPlaces). É o mais recente de sua linha de trabalho, treinado simultaneamente em SF-XL, GSV-Cities, MSLS e dados de recuperação de pontos de referência. Nenhum outro modelo de recuperação o supera consistentemente em todos os benchmarks — interno, externo, urbano, rural, dia, noite.
Para cada um desses 500 candidatos, baixamos o panorama de visão de rua correspondente, recortamos no ângulo de direção indexado e executamos o MASt3R para encontrar correspondências densas de pixels entre a consulta e o recorte.
É aqui que a mágica acontece para consultas difíceis. Correspondedores tradicionais como SuperPoint + LightGlue extraem talvez 500-2000 keypoints esparsos e tentam combiná-los. Se sua imagem de consulta tiver apenas 20% de sobreposição com a imagem do banco de dados, pode haver apenas 50 keypoints co-visíveis — não o suficiente para uma correspondência confiável.
O MASt3R funciona de maneira completamente diferente. Ele trata a correspondência como um problema de reconstrução 3D, prevendo mapas de pontos densos e descritores de características locais para cada pixel. Mesmo uma pequena região sobreposta produz centenas de correspondências confiáveis, porque ele entende a estrutura 3D da cena, não apenas padrões de pixels 2D.
No benchmark de localização sem mapa (imagem de referência única, mudanças de ponto de vista de até 180°), o MASt3R supera os métodos anteriores em 30%. Isso não é uma melhoria incremental — é um salto geracional.
Aqui está o problema de simplesmente escolher o candidato com a maior pontuação de correspondência: existem falsos positivos. Dois restaurantes de rede idênticos a 5 km de distância produzirão altas pontuações do MASt3R. Uma fileira de blocos de apartamentos da era soviética parece toda igual.
O consenso espacial resolve isso. Dividimos a área de busca em células de grade de ~50 metros e agrupamos todas as boas correspondências geograficamente. Cada célula recebe uma pontuação baseada na evidência combinada de todas as correspondências naquela célula e em seus vizinhos.
Um único outlier com 200 inliers no local errado é superado por um agrupamento de 5 correspondências com 80-150 inliers cada no local correto. A melhor correspondência do agrupamento vencedor se torna a resposta final.
É por isso que a precisão se mantém mesmo em raios de busca maiores, onde há mais localizações semelhantes.
Descubra as ferramentas mais usadas pela nossa comunidade.
Sem dados de popularidade ainda.
