
Skip to content
KitploitKITPLOIT
FerramentasExploitsBlog
Log in
Enviar
FerramentasExploitsBlog
Enviar

Ferramentas de Hacking, PenTest e Cibersegurança para o seu Arsenal de Segurança!

Kitploit é um diretório de ferramentas de hacking, cibersegurança e pentesting. Descubra as últimas atualizações de projetos para encontrar vulnerabilidades, analisar sistemas, automatizar testes e fortalecer sua segurança.

··Feeds·Contato·Privacidade·© 2026 Kitploit

Diretório de Ferramentas

Categorias

Ver todas as categorias
Loading categories
Damn-Vulnerable-Drone — Damn Vulnerable Drone é um simulador de hacking de drones intencionalmente vulnerável, baseado na popular arquitetura ArduPilot/MAVLink, fornecendo um ambiente realista para hacking prático de drones. | Kitploit
Ferramentas/GitHubGitHub/nicholasaleks/damn-vulnerable-drone
ReconhecimentoAuditoria de Wi-FiSegurança IoTAnálise de VulnerabilidadesExploraçãoSegurança Sem FioTestes de PenetraçãoSegurança de Hardware e IoTAprendizado e Educação

Mais Populares

Ver todos →

Descubra as ferramentas mais usadas pela nossa comunidade.

Explore todas as ferramentas

Navegue pela nossa coleção de ferramentas

Ver todas as ferramentas →
Labs e Prática
GitHubnicholasaleks/damn-vulnerable-drone

Damn-Vulnerable-Drone

Damn Vulnerable Drone é um simulador de hacking de drones intencionalmente vulnerável, baseado na popular arquitetura ArduPilot/MAVLink, fornecendo um ambiente realista para hacking prático de drones.

Ver Repositório
77213533há 1 diaRevisado pelo Kitploit
Compartilhar

Damn Vulnerable Drone

O Damn Vulnerable Drone é um simulador de hacking de drones intencionalmente vulnerável, baseado na popular arquitetura ArduPilot/MAVLink, proporcionando um ambiente realista para a prática de hacking de drones.
Damn Vulnerable Drone Logo

Índice

  • Sobre o Damn Vulnerable Drone
    • O que é o Damn Vulnerable Drone?
    • Por que foi criado?
    • Como funciona?
    • Recursos
  • Instalação
    • Requisitos de Sistema
    • Obtendo o Docker
    • Modo Wi-Fi
    • Modo Não-Wi-Fi
  • Arquitetura
  • Estados de Voo
  • Cenários de Ataque
  • Capturas de Tela
  • Menções
  • Suporte da Comunidade
  • Feedback e Contribuições
  • Mantenedores
  • Créditos
  • Aviso Legal
  • Licença

Sobre o Damn Vulnerable Drone

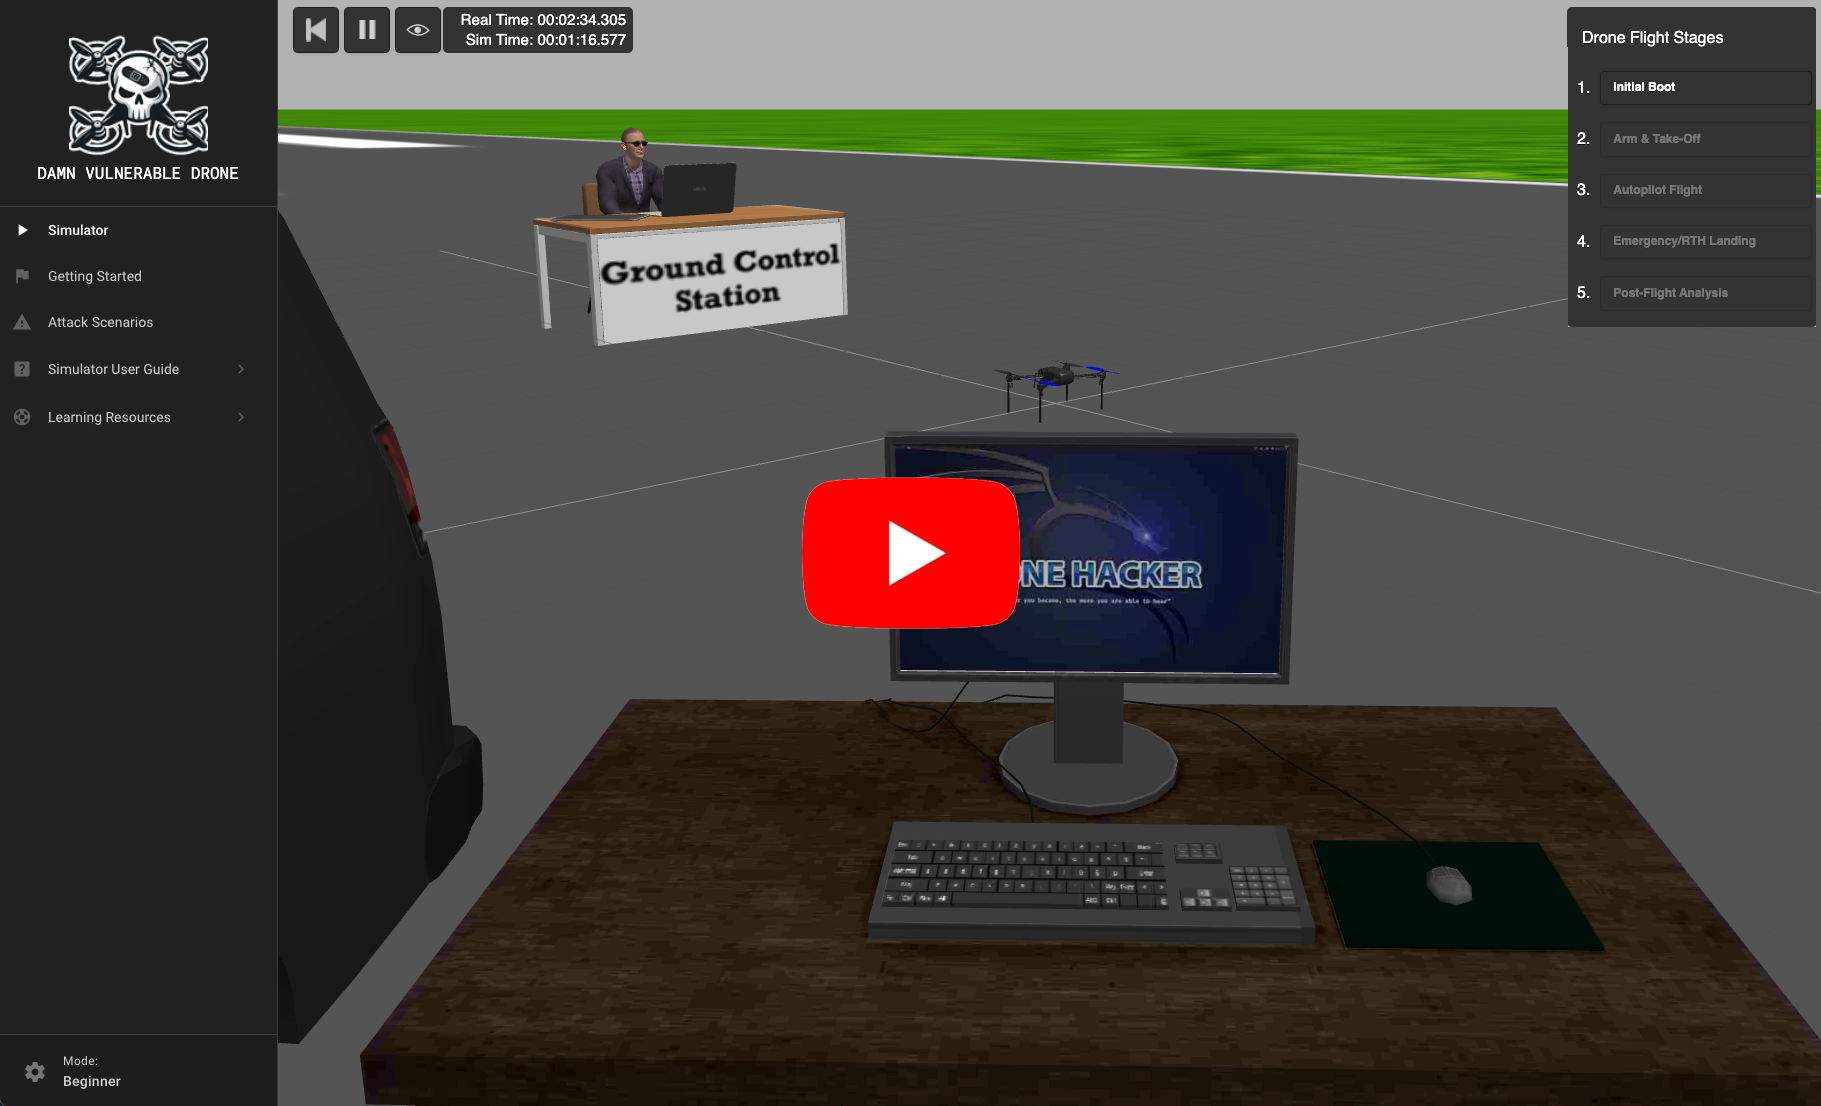
Damn Vulnerable Drone Demo

O que é o Damn Vulnerable Drone?

O Damn Vulnerable Drone é um ambiente virtualmente simulado, projetado para que profissionais de segurança ofensiva aprendam e pratiquem com segurança técnicas de hacking de drones. Ele simula arquiteturas e vulnerabilidades reais de drones ArduPilot e MAVLink, oferecendo uma experiência prática na exploração de sistemas de drones.

Por que foi criado?

O Damn Vulnerable Drone tem como objetivo aprimorar habilidades de segurança ofensiva dentro de um ambiente controlado, tornando-se uma ferramenta inestimável para profissionais de segurança de nível intermediário, pentesters e entusiastas de hacking.

Assim como os pilotos utilizam simuladores de voo para treinamento, podemos usar o simulador Damn Vulnerable Drone para obter conhecimento aprofundado sobre sistemas reais de drones, compreender suas vulnerabilidades e aprender métodos eficazes para explorá-las.

A plataforma Damn Vulnerable Drone é de código aberto e disponível sem custo, e foi projetada especificamente para lidar com as despesas substanciais frequentemente associadas a hardware de drones, ferramentas de hacking e manutenção. Sua natureza gratuita permite que os usuários se envolvam no hacking de drones sem preocupações financeiras. Essa acessibilidade torna o Damn Vulnerable Drone um recurso crucial para aqueles nas áreas de segurança da informação e testes de penetração, promovendo o desenvolvimento de habilidades de segurança cibernética ofensiva em um ambiente seguro.

Como funciona?

A plataforma Damn Vulnerable Drone opera com base no princípio de Software-in-the-Loop (SITL), uma técnica de simulação que permite aos usuários executar o software do drone como se estivesse sendo executado em um drone real, replicando assim comportamentos e respostas autênticos de drones.

O SITL do ArduPilot permite a execução do firmware do drone dentro de um ambiente virtual, imitando o comportamento de um drone real sem a necessidade de hardware físico. Essa simulação é ainda mais aprimorada com o Gazebo, um simulador dinâmico de robótica 3D, que fornece um ambiente realista e um motor de física para o drone interagir. Juntos, o SITL do ArduPilot e o Gazebo estabelecem a base para uma experiência de simulação de drone sofisticada e autêntica.

Embora a configuração atual do Damn Vulnerable Drone não espelhe todas as arquiteturas ou configurações de drones, as táticas, técnicas e cenários integrados são amplamente aplicáveis em vários sistemas, modelos e protocolos de comunicação de drones.

Recursos

  • Ambiente Baseado em Docker: Executa em uma configuração completamente virtualizada baseada em docker, tornando-o acessível e seguro para experimentação de hacking de drones.
  • Rede Sem Fio Simulada: Interfaces de Wifi (802.11) simuladas para praticar ataques a drones sem fio.
  • Streaming de Câmera de Bordo e Gimbal: Stream de câmera de bordo RTSP simulada do drone com gimbal e integração de computador companion.
  • Interface Web do Computador Companion: Gerenciamento de configuração do Computador Companion via interface web e conexão serial simulada ao Controlador de Voo.
  • Integração QGroundControl/MAVProxy: Inicialização da interface QGroundControl com um clique (suportado apenas em arquitetura x86) com integração ao GCS MAVProxy.
  • Integração com MAVLink Router: Encaminhamento de telemetria via MAVLink Router na Interface Web do Computador Companion.
  • Registro de Voo Dinâmico: Logs bin de voo do Ardupilot totalmente dinâmicos armazenados em um Cartão SD simulado.
  • Console Web de Gerenciamento: Console web de gerenciamento do simulador, simples de usar, utilizado para acionar cenários e estados de voo do drone.
  • Cenários Abrangentes de Hacking: Ideal para praticar uma ampla variedade de técnicas de hacking de drones, desde reconhecimento básico até exploração avançada.
  • Walkthroughs Detalhados: Se você precisar de ajuda para hackear um cenário específico, você pode utilizar a documentação detalhada de walkthrough como spoiler.

Instalação

Por favor, revise as instruções a seguir cuidadosamente para garantir um ambiente de laboratório Damn Vulnerable Drone estável e com bom desempenho.

[!NOTE]
Dependendo do desempenho do seu computador e da velocidade da internet, o processo completo de instalação de ponta a ponta, incluindo builds de containers e pulls de imagens, pode levar entre 30-60 minutos. Seja paciente e deixe cada etapa ser concluída antes de prosseguir.

Requisitos de Sistema

O Damn Vulnerable Drone pode ser executado em dois modos, dependendo do hardware disponível:

Modo Lite (Sem GPU Necessária)

  • Sistema Operacional:

    • Kali Linux (recomendado, mas o Modo Lite pode rodar na maioria das distribuições Linux)
    • Funciona em ambientes bare metal ou VM sem passthrough de GPU
  • Hardware (Mínimo):

    • RAM: 4–8 GB
    • Núcleos do Processador: 2
    • Armazenamento em Disco: 100 GB
    • Swap: 4 GB
  • Gráficos:

    • Nenhuma GPU necessária
    • Executa um simulador 2D leve usando o modelo de dinâmica de voo integrado do ArduPilot em vez do Gazebo
  • Software:

    • Docker
    • Docker Compose

O Modo Lite é recomendado para usuários que não conseguem atender aos requisitos de GPU do Modo Full ou que desejam uma configuração mais rápida e leve.
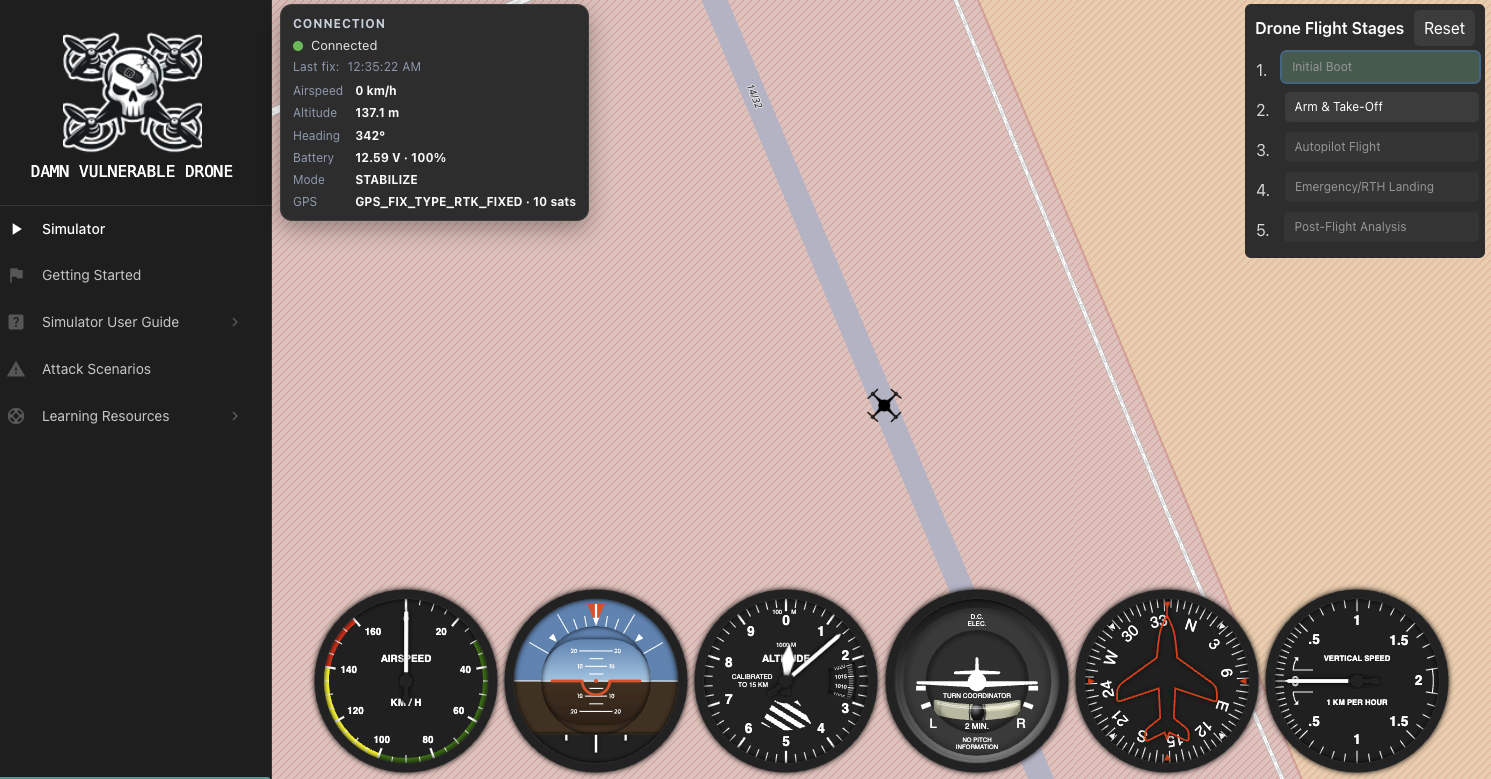
Interface do Modo Lite

Damn Vulnerable Drone Lite Mode


Modo Full (Ambiente 3D com Gazebo)

  • Sistema Operacional:

    • Kali Linux (nenhum outro SO é suportado)
    • Para melhor desempenho, use bare metal
    • Se você precisar usar uma VM, certifique-se de que o passthrough de GPU esteja habilitado
      • Consulte este guia sobre passthrough de GPU no Hyper-V para ajuda na configuração
  • Hardware (Mínimo):

    • RAM: 8–16 GB
    • Núcleos do Processador: 2–4
    • Armazenamento em Disco: 100 GB
    • Swap: 10–12 GB
Baixar ferramenta