 sparkyniner/netryx-astra-v2-geolocation-tool
दुनिया का सबसे परिष्कृत सड़क स्तर की छवि भू-स्थानीकरण सॉफ्टवेयर

एक ही छवि से अत्याधुनिक AI जियोलोकेशन।
विचार • यह कैसे काम करता है • शुरुआत करें • कम्युनिटी हब • इंस्टॉलेशन


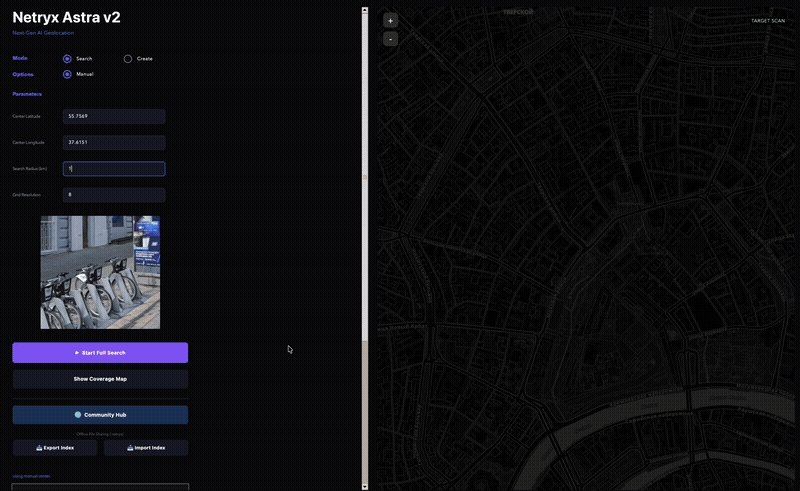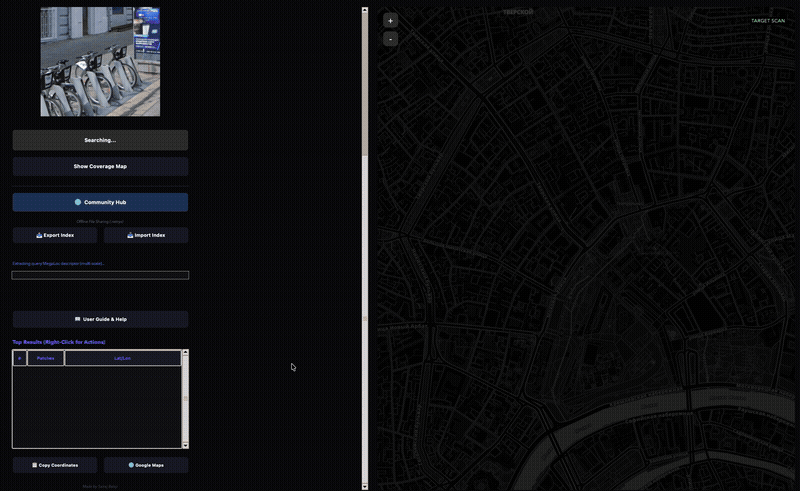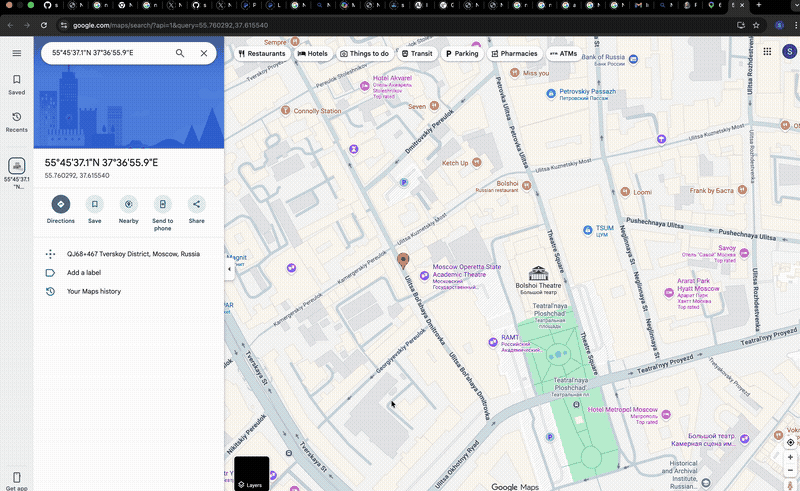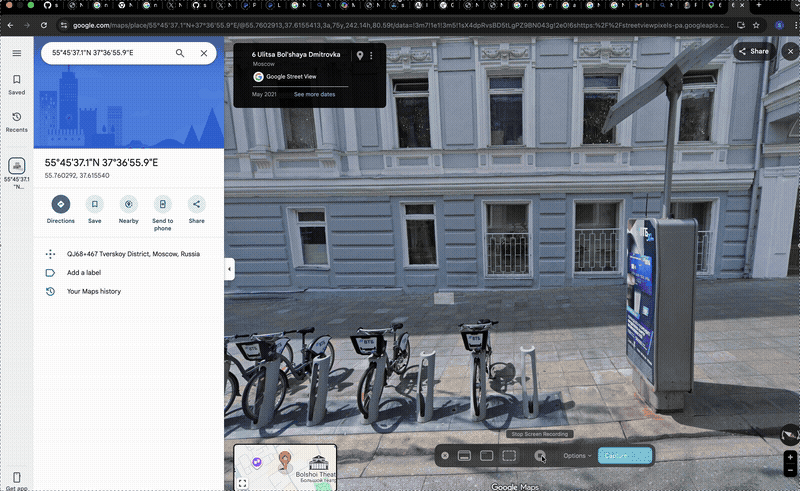
आपके पास एक तस्वीर है। हो सकता है यह किसी वीडियो का स्क्रीनशॉट हो। हो सकता है यह किसी के द्वारा ऑनलाइन पोस्ट की गई कोई क्रॉप की हुई, धुंधली फ़ोन फ़ोटो हो। हो सकता है इसमें सिर्फ़ एक दुकान का अगला हिस्सा, सड़क का एक टुकड़ा, या किसी इमारत का कोना दिख रहा हो। आप जानना चाहते हैं कि यह ठीक-ठीक कहाँ ली गई थी।
Netryx Astra V2 इस सवाल का जवाब देता है।
यह एक ओपन-सोर्स जियोलोकेशन सिस्टम है जो एक ही छवि लेकर स्ट्रीट-व्यू पैनोरमा के डेटाबेस से उसका मिलान करके सटीक GPS निर्देशांक ढूँढता है। अपनी फ़ोटो अपलोड करें, और कुछ ही मिनटों में यह आपको सड़क, शहर, और निर्देशांक बताता है — कुछ मीटर की सटीकता तक।
V2 को मूल Netryx (और अन्य उपलब्ध टूल्स) से अलग बनाने वाली चीज़ है मैचिंग पाइपलाइन। हमने सब कुछ शुरू से दोबारा बनाया, उन दो मॉडलों का उपयोग करके जो इस प्रोजेक्ट को शुरू करते समय मौजूद ही नहीं थे:
MegaLoc (CVPR 2025) — स्थान पहचान के लिए सबसे सटीक इमेज रिट्रीवल मॉडल, जिसे छह डेटासेट्स पर प्रशिक्षित किया गया है जो इनडोर, आउटडोर, दिन, रात और मौसमी विविधताओं को कवर करते हैं। यह सही पड़ोस ढूँढता है।
MASt3R (ECCV 2024) — एक 3D-सजग डेंस मैचर जो दृश्यों की ज्यामिति को समझता है, केवल पिक्सेल पैटर्न को नहीं। यह सटीक स्थान की पुष्टि करता है, यहाँ तक कि आंशिक या भारी रूप से क्रॉप की गई फ़ोटो से भी, जो पारंपरिक मैचर्स को विफल कर देती हैं।
परिणाम एक तीन-चरणीय पाइपलाइन है जो उस नौ-चरणीय सिस्टम की तुलना में अधिक सरल और अधिक सटीक दोनों है जिसे इसने प्रतिस्थापित किया।
मूल Netryx ने रिट्रीवल के लिए CosPlace और सत्यापन के लिए DISK + LightGlue + LoFTR + RANSAC + descriptor hopping + neighborhood expansion का ढेर उपयोग किया था। यह काम करता था, लेकिन यह नाज़ुक था — एक-दूसरे के ऊपर रखे गए बहुत सारे ह्यूरिस्टिक्स, जिनमें से प्रत्येक पिछले चरण की सीमा के लिए एक वर्कअराउंड था।
V2 ने यह सब फेंक दिया। यहाँ बताया गया है कि किसने किसका स्थान लिया:
| V1 (मूल) | V2 (Astra) | |
|---|---|---|
| उम्मीदवार ढूँढना | CosPlace (ResNet-50, 512-dim) | MegaLoc (DINOv2 ViT-B/14, 8448-dim → PCA 1024) |
| मैचों की पुष्टि | DISK + LightGlue + RANSAC | MASt3R डेंस 3D मैचिंग |
| एज केस संभालना | LoFTR फ़ॉलबैक, descriptor hopping, neighborhood expansion, Ultra Mode | स्थानिक सहमति — बस इतना ही |
| कुल पाइपलाइन चरण | 9+ | 3 |
| आंशिक छवि मिलान | कमज़ोर — छोटे ओवरलैप पर विरल कीपॉइंट विफल हो जाते हैं | मज़बूत — MASt3R छोटे क्षेत्रों में डेंस संबंध ढूँढता है |
| इंडेक्स साझा करना | संभव नहीं | Hugging Face के माध्यम से कम्युनिटी हब + ऑफ़लाइन .netryx बंडल |
यह सरलीकरण केवल सौंदर्यात्मक नहीं है। कम चरणों का अर्थ है गड़बड़ होने के कम स्थान, तेज़ खोजें, और ऐसा कोड जो वास्तव में अनुरक्षणीय है।
पाइपलाइन में तीन चरण हैं। यह कोई अति-सरलीकरण नहीं है — यह वास्तव में बस तीन चरण हैं।
Query Image
     │
     ▼
┌─────────────┐
│   MegaLoc   │  "Where in the city could this be?"
│  Retrieval  │
└─────┬───────┘
      │  Top 500 candidates
      ▼
┌─────────────┐
│   MASt3R    │  "Is this actually the same place?"
│   Matching  │
└─────┬───────┘
      │  Scored candidates
      ▼
┌─────────────┐
│   Spatial   │  "Which cluster of matches is most trustworthy?"
│  Consensus  │
└─────┬───────┘
      │
      ▼
  📍 GPS Coordinates
आपकी क्वेरी छवि को एक संक्षिप्त डिस्क्रिप्टर में परिवर्तित किया जाता है — एक 8448-आयामी वेक्टर जो दृश्य की दृश्य सार को कैप्चर करता है। इसे PCA द्वारा 1024 आयामों तक घटाया जाता है, फिर डॉट-प्रोडक्ट समानता के माध्यम से प्रत्येक इंडेक्स किए गए स्थान की तुलना की जाती है।
हम क्वेरी के थोड़े ज़ूम-इन किए गए केंद्र क्रॉप और क्षैतिज रूप से फ़्लिप किए गए संस्करण के लिए भी एक डिस्क्रिप्टर निकालते हैं, फिर परिणामों को मर्ज करते हैं। यह उन मामलों को संभालता है जहाँ क्वेरी किसी भिन्न ज़ूम स्तर पर है या इंडेक्स किए गए दृश्य की विपरीत दिशा में है।
आउटपुट इंडेक्स से शीर्ष 500 उम्मीदवार स्थान हैं, जिन्हें दृश्य समानता के आधार पर रैंक किया गया है।
MegaLoc गैब्रिएल बर्टन की लैब (वही समूह जिसने CosPlace और EigenPlaces बनाए) से है। यह उनके काम की श्रृंखला में नवीनतम है, जिसे SF-XL, GSV-Cities, MSLS, और लैंडमार्क रिट्रीवल डेटा पर एक साथ प्रशिक्षित किया गया है। कोई अन्य रिट्रीवल मॉडल हर बेंचमार्क पर लगातार इसे नहीं हराता — इनडोर, आउटडोर, शहरी, ग्रामीण, दिन, रात।
उन 500 उम्मीदवारों में से प्रत्येक के लिए, हम संबंधित स्ट्रीट-व्यू पैनोरमा डाउनलोड करते हैं, इसे इंडेक्स किए गए हेडिंग कोण पर क्रॉप करते हैं, और क्वेरी और क्रॉप के बीच घने पिक्सेल संबंध खोजने के लिए MASt3R चलाते हैं।
यहीं कठिन क्वेरीज़ के लिए जादू होता है। SuperPoint + LightGlue जैसे पारंपरिक मैचर शायद 500-2000 विरल कीपॉइंट निकालते हैं और उन्हें मैच करने का प्रयास करते हैं। यदि आपकी क्वेरी छवि डेटाबेस छवि के साथ केवल 20% ओवरलैप करती है, तो शायद केवल 50 सह-दृश्यमान कीपॉइंट होंगे — एक विश्वसनीय मैच के लिए पर्याप्त नहीं।
MASt3R पूरी तरह से अलग तरीके से काम करता है। यह मैचिंग को एक 3D पुनर्निर्माण समस्या के रूप में मानता है, प्रत्येक पिक्सेल के लिए घने पॉइंट मैप्स और स्थानीय फ़ीचर डिस्क्रिप्टर की भविष्यवाणी करता है। यहाँ तक कि एक छोटा ओवरलैपिंग क्षेत्र भी सैकड़ों विश्वसनीय संबंध उत्पन्न करता है, क्योंकि यह दृश्य की 3D संरचना को समझता है, केवल 2D पिक्सेल पैटर्न को नहीं।
Map-free लोकलाइज़ेशन बेंचमार्क (एकल संदर्भ छवि, 180° तक दृष्टिकोण परिवर्तन) पर, MASt3R पिछली विधियों को 30% से हराता है। यह वृद्धिशील सुधार नहीं है — यह एक पीढ़ीगत छलांग है।
यहाँ केवल उच्चतम मैच स्कोर वाले उम्मीदवार को चुनने में समस्या है: गलत सकारात्मक मौजूद हैं। 5km दूर दो समान चेन रेस्तरां दोनों उच्च MASt3R स्कोर उत्पन्न करेंगे। सोवियत-युग के अपार्टमेंट ब्लॉकों की एक पंक्ति सभी एक जैसे दिखते हैं।
स्थानिक सहमति इसे हल करती है। हम खोज क्षेत्र को ~50-मीटर ग्रिड सेल में विभाजित करते हैं और सभी अच्छे मैचों को भौगोलिक रूप से क्लस्टर करते हैं। प्रत्येक सेल को उस सेल और उसके पड़ोसियों में सभी मैचों के संयुक्त साक्ष्य के आधार पर एक स्कोर मिलता है।
गलत स्थान पर 200 इनलायर्स वाला एक एकल आउटलायर सही स्थान पर 80-150 इनलायर्स वाले 5 मैचों के क्लस्टर से कम स्कोर प्राप्त करता है। विजेता क्लस्टर का सर्वश्रेष्ठ मैच अंतिम उत्तर बनता है।
यही कारण है कि बड़े खोज त्रिज्या पर भी सटीकता बनी रहती है जहाँ अधिक मिलते-जुलते स्थान होते हैं।
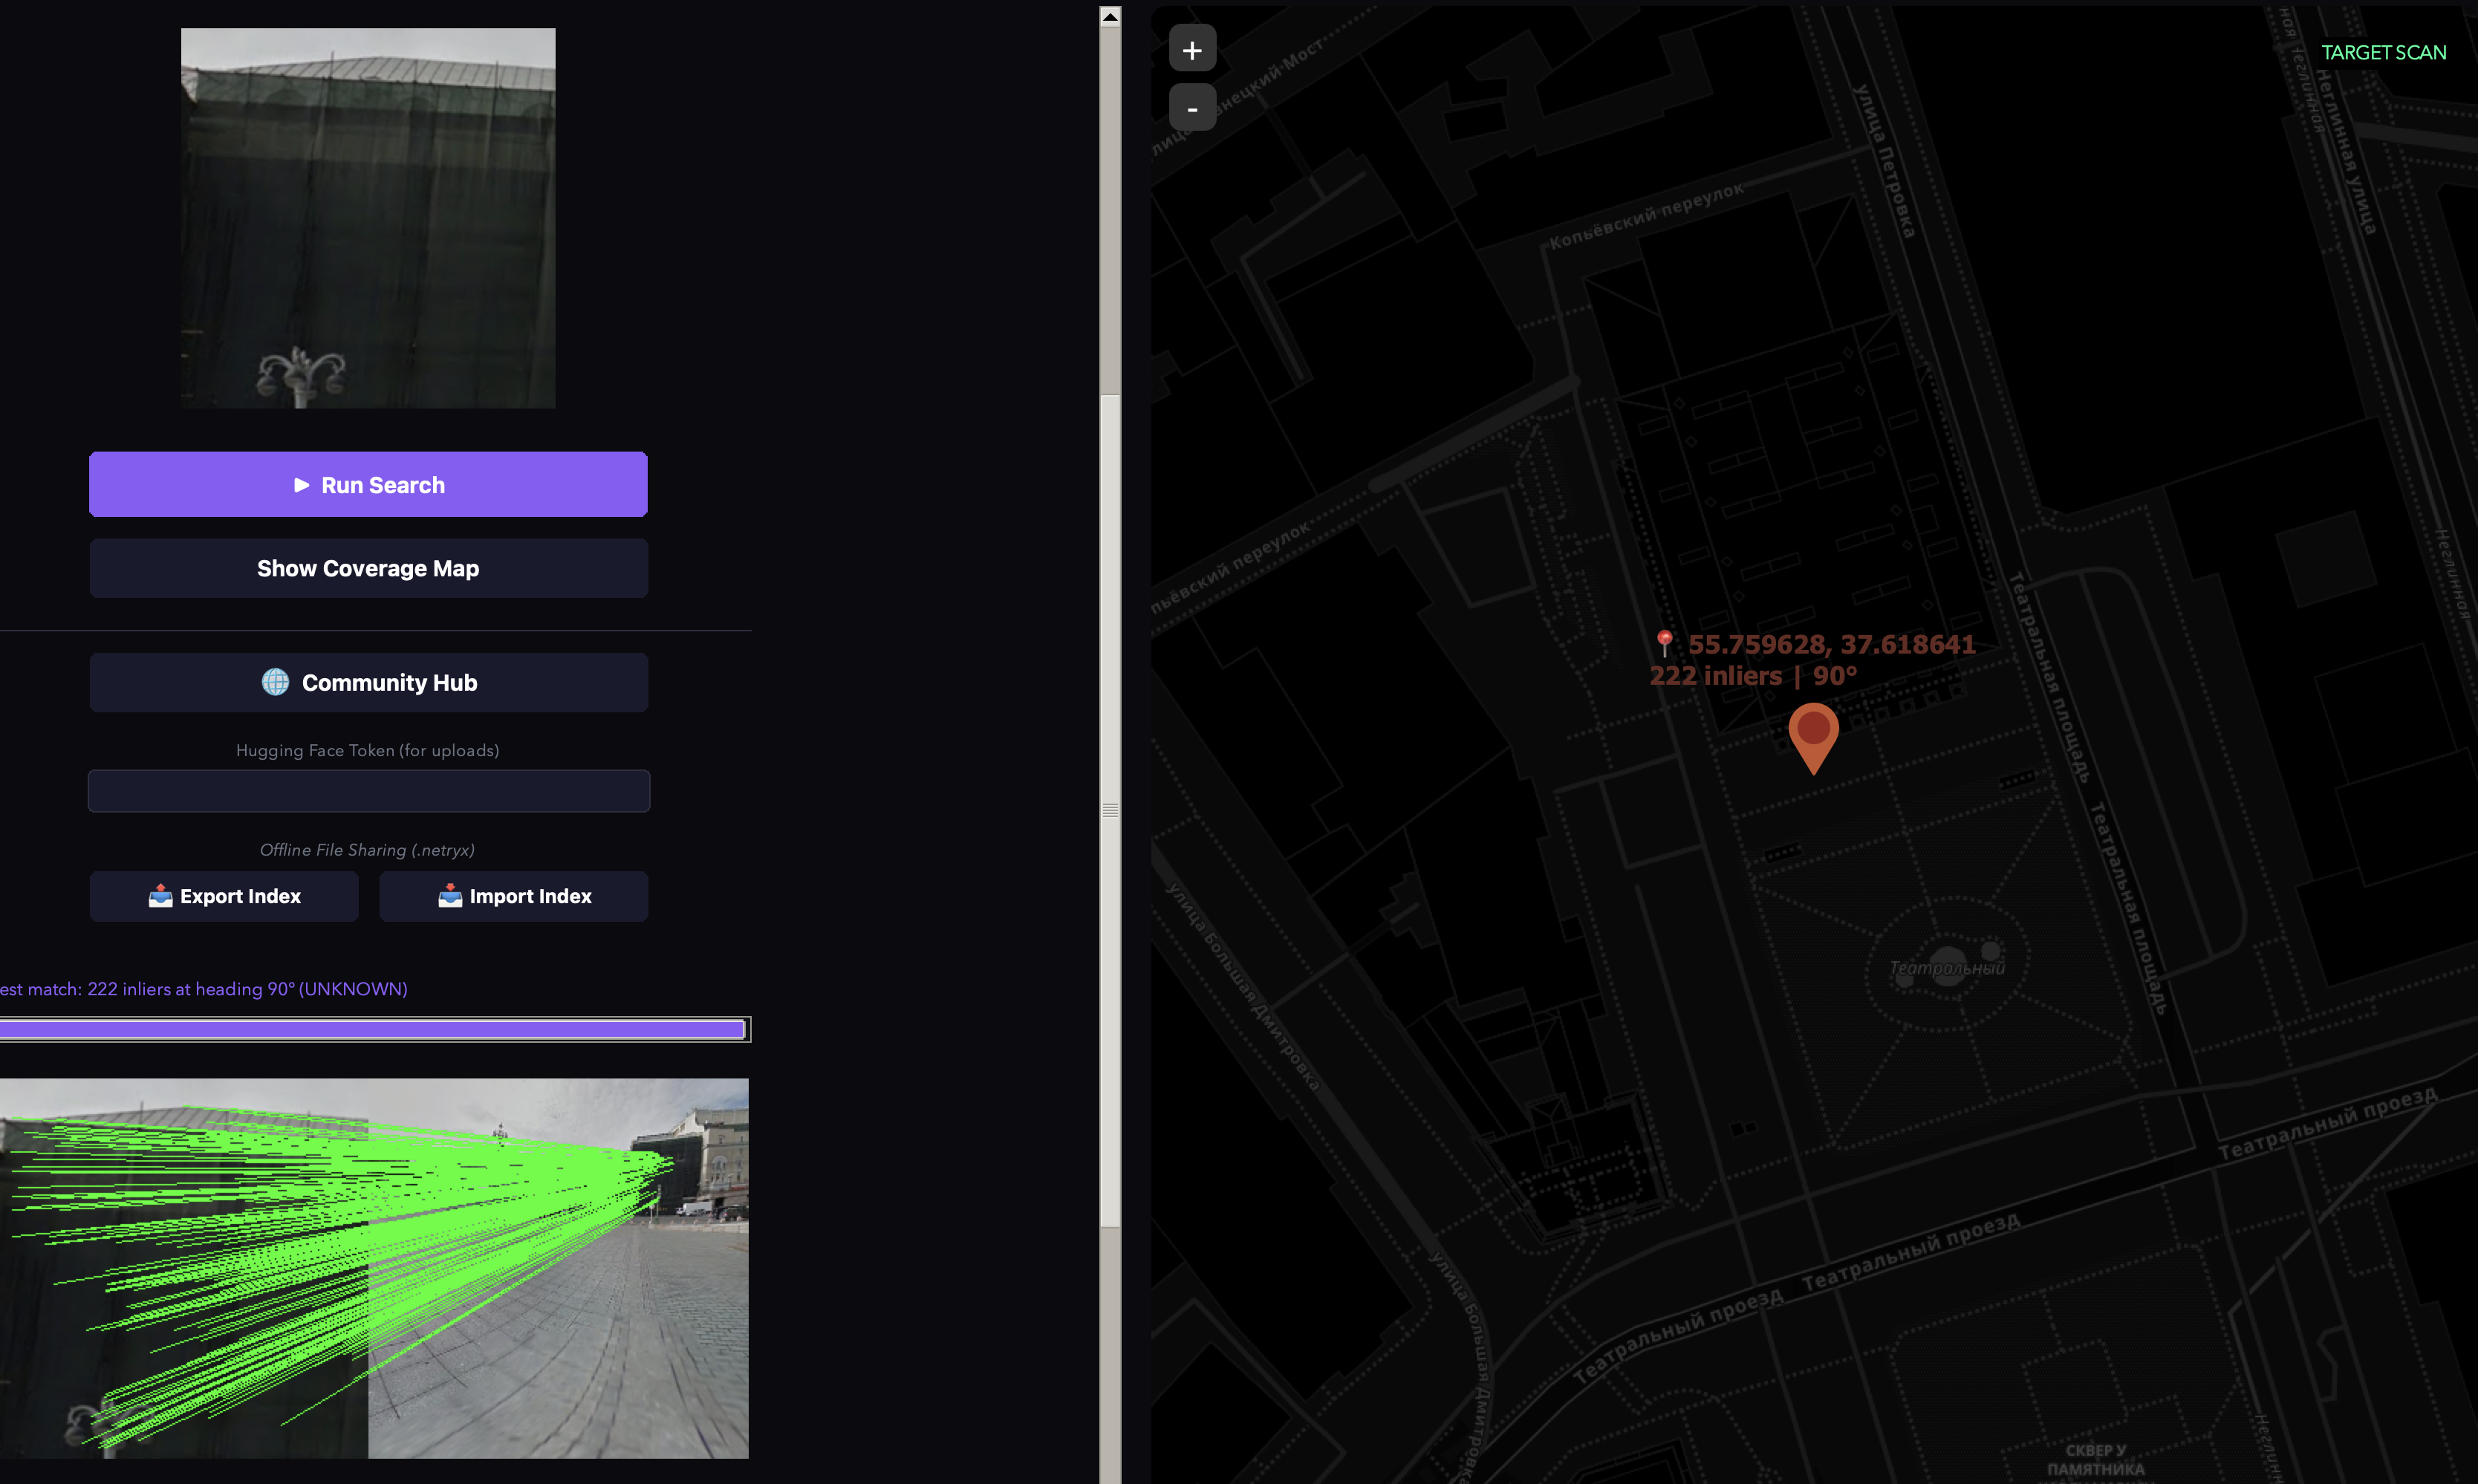 हम इस चित्र में देख सकते हैं, यहाँ आगे बढ़ने के लिए बिल्कुल कुछ नहीं है, यह केवल एक छोटा क्रॉप किया गया हिस्सा है। पारंपरिक OSINT यहाँ पूरी तरह से विफल हो जाएगा। फिर भी Netryx Astra ने इसे बिना किसी मेटाडेटा या पहले से किसी सुराग के, पूरी तरह से स्थानीय रूप से चलाकर इसके सटीक निर्देशांक तक जियोलोकेट कर दिया।
हमारे समुदाय द्वारा सबसे अधिक उपयोग किए जाने वाले उपकरण खोजें।
अभी तक कोई लोकप्रियता डेटा नहीं है।
