 nicholasaleks/damn-vulnerable-drone
Damn Vulnerable Drone est un simulateur de hacking de drones intentionnellement vulnérable, basé sur l'architecture populaire ArduPilot/MAVLink, offrant un environnement réaliste pour le hacking pratique de drones.

Le Damn Vulnerable Drone est un simulateur de piratage de drones intentionnellement vulnérable basé sur l'architecture populaire ArduPilot/MAVLink, offrant un environnement réaliste pour le piratage pratique de drones.
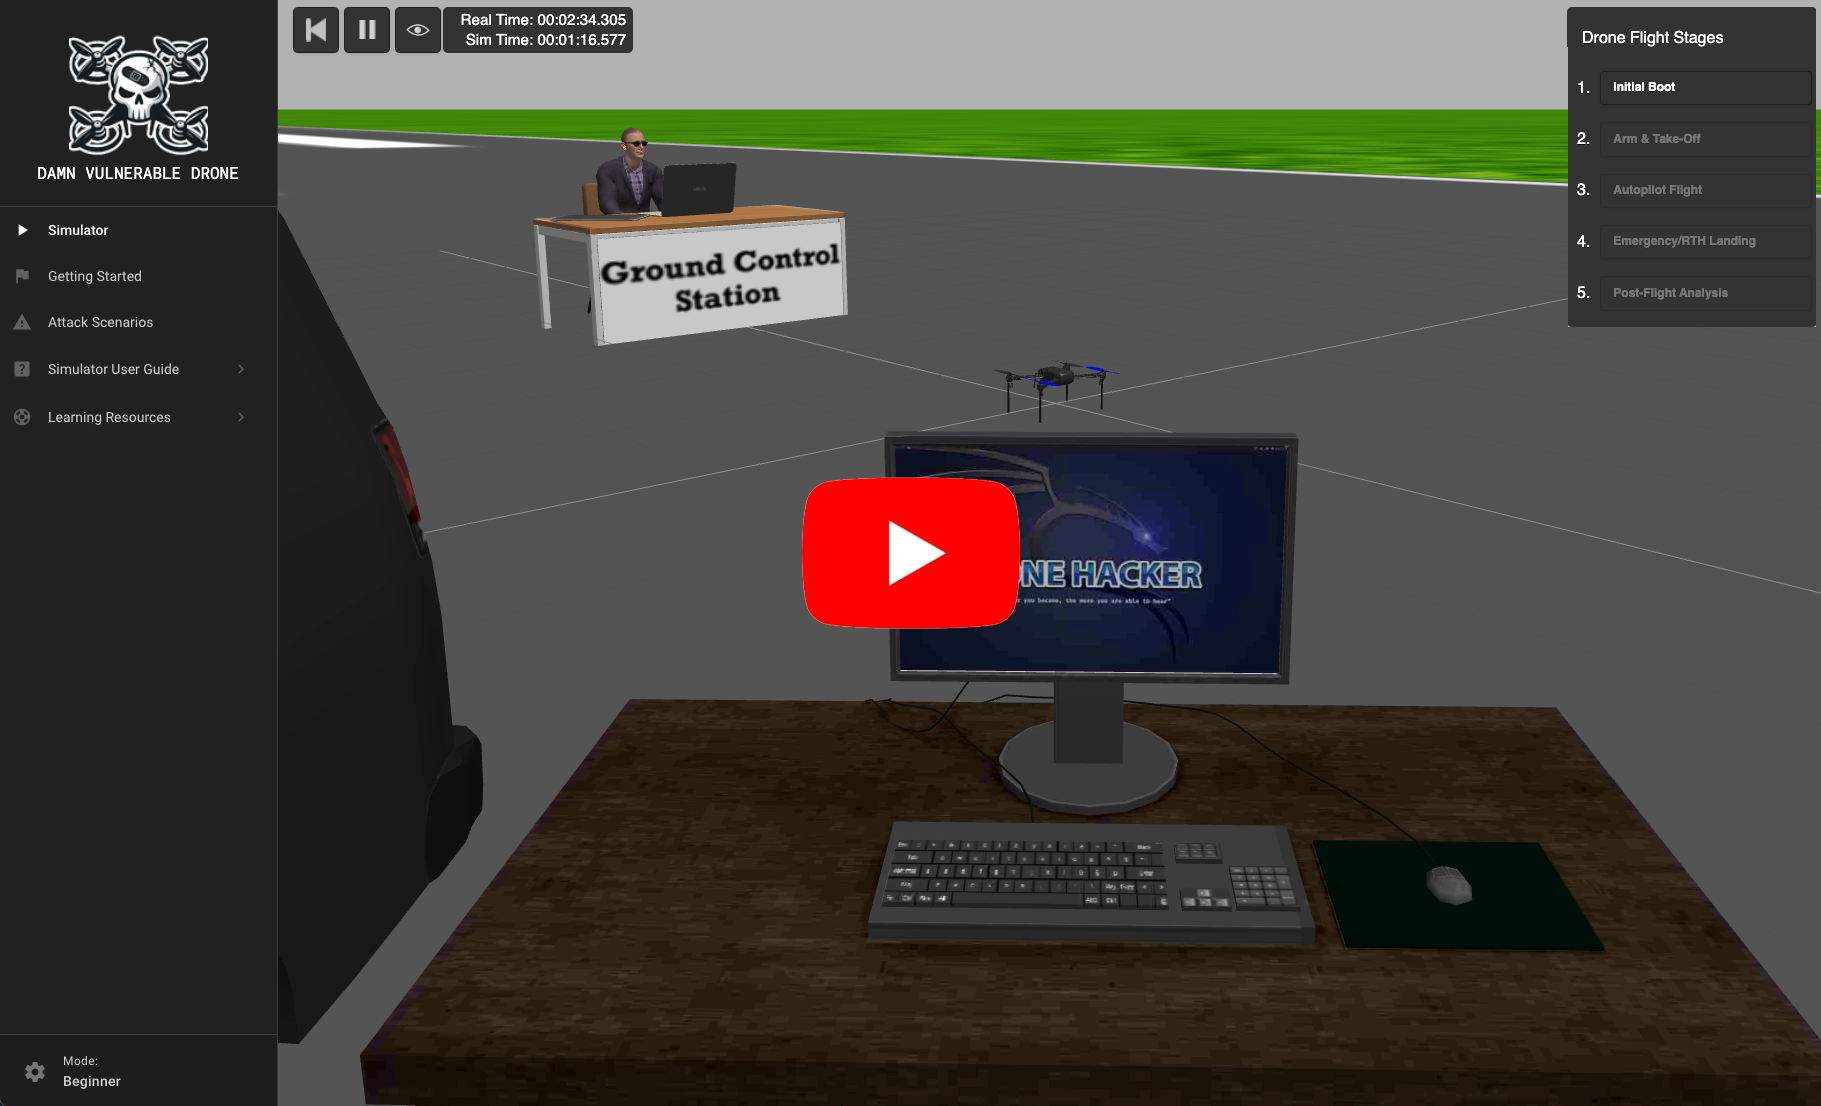
Le Damn Vulnerable Drone est un environnement entièrement simulé conçu pour permettre aux professionnels de la sécurité offensive d'apprendre et de s'exercer en toute sécurité aux techniques de piratage de drones. Il simule les architectures et vulnérabilités réelles des drones ArduPilot & MAVLink, offrant une expérience pratique d'exploitation des systèmes de drones.
Le Damn Vulnerable Drone vise à améliorer les compétences en sécurité offensive dans un environnement contrôlé, ce qui en fait un outil précieux pour les professionnels de la sécurité de niveau intermédiaire, les pentesters et les passionnés de hacking.
Tout comme les pilotes utilisent des simulateurs de vol pour s'entraîner, nous pouvons utiliser le simulateur Damn Vulnerable Drone pour acquérir une connaissance approfondie des systèmes de drones réels, comprendre leurs vulnérabilités et apprendre des méthodes efficaces pour les exploiter.
La plateforme Damn Vulnerable Drone est open-source et disponible gratuitement, et a été spécifiquement conçue pour répondre aux dépenses substantielles souvent liées au matériel de drone, aux outils de hacking et à la maintenance. Sa nature gratuite permet aux utilisateurs de s'immerger dans le piratage de drones sans préoccupations financières. Cette accessibilité fait du Damn Vulnerable Drone une ressource cruciale pour ceux qui travaillent dans les domaines de la sécurité de l'information et des tests d'intrusion, favorisant le développement de compétences en cybersécurité offensive dans un environnement sûr.
La plateforme Damn Vulnerable Drone fonctionne sur le principe du Software-in-the-Loop (SITL), une technique de simulation qui permet aux utilisateurs d'exécuter le logiciel du drone comme s'il s'exécutait sur un drone réel, reproduisant ainsi les comportements et réponses authentiques d'un drone.
Le SITL d'ArduPilot permet l'exécution du firmware du drone dans un environnement virtuel, imitant le comportement d'un drone réel sans avoir besoin de matériel physique. Cette simulation est encore améliorée avec Gazebo, un simulateur de robotique 3D dynamique, qui fournit un environnement réaliste et un moteur physique avec lesquels le drone peut interagir. Ensemble, le SITL d'ArduPilot et Gazebo posent les fondations d'une expérience de simulation de drone sophistiquée et authentique.
Bien que la configuration actuelle du Damn Vulnerable Drone ne reproduise pas toutes les architectures ou configurations de drones, les tactiques, techniques et scénarios intégrés sont largement applicables à divers systèmes de drones, modèles et protocoles de communication.
Veuillez examiner attentivement les instructions suivantes pour garantir un environnement de laboratoire Damn Vulnerable Drone stable et performant.
[!NOTE]
Selon les performances de votre ordinateur et votre vitesse Internet, le processus d'installation complet de bout en bout, incluant les builds de conteneurs et les téléchargements d'images, peut prendre entre 30 et 60 minutes. Soyez patient et laissez chaque étape se terminer avant de passer à la suivante.
Damn Vulnerable Drone peut être exécuté dans deux modes selon votre matériel disponible :
Système d'exploitation :
Matériel (Minimum) :
Graphismes :
Logiciels :
Le mode Lite est recommandé pour les utilisateurs qui ne peuvent pas satisfaire aux exigences GPU du mode Full ou qui souhaitent une configuration plus rapide et plus légère.