 sparkyniner/netryx-astra-v2-geolocation-tool
أكثر برامج التحديد الجغرافي للصور على مستوى الشارع تطورًا في العالم

تحديد الموقع الجغرافي بالذكاء الاصطناعي المتطور من صورة واحدة.
الفكرة • كيف يعمل • البدء • مركز المجتمع • التثبيت


لديك صورة فوتوغرافية. ربما تكون لقطة شاشة من فيديو. ربما تكون صورة هاتف مقصوصة وضبابية نشرها شخص ما على الإنترنت. ربما تُظهر فقط واجهة متجر، أو امتدادًا من طريق، أو زاوية مبنى. تريد أن تعرف بالضبط أين التُقطت.
Netryx Astra V2 يجيب عن هذا السؤال.
إنه نظام مفتوح المصدر لتحديد الموقع الجغرافي يأخذ صورة واحدة ويجد إحداثيات GPS الدقيقة من خلال مطابقتها مع قاعدة بيانات من بانورامات عرض الشارع. ارفع صورتك، وفي غضون دقائق يخبرك بالشارع والمدينة والإحداثيات — بدقة تصل إلى بضعة أمتار.
ما يميز V2 عن Netryx الأصلي (وعن الأدوات الأخرى الموجودة) هو خط أنابيب المطابقة. أعدنا بناء كل شيء من الصفر باستخدام نموذجين لم يكونا موجودين عندما بدأنا هذا المشروع:
MegaLoc (CVPR 2025) — أدق نموذج لاسترجاع الصور للتعرف على الأماكن، مُدرَّب عبر ست مجموعات بيانات تغطي البيئات الداخلية والخارجية والنهار والليل والاختلافات الموسمية. إنه يجد الحي الصحيح.
MASt3R (ECCV 2024) — مطابق كثيف واعٍ بالأبعاد الثلاثية يفهم هندسة المشاهد، وليس أنماط البكسل فقط. إنه يؤكد الموقع الدقيق، حتى من صور جزئية أو مقصوصة بشدة كانت ستفشل مع المطابقات التقليدية.
النتيجة هي خط أنابيب من ثلاث خطوات أبسط وأدق في آنٍ واحد من النظام ذي التسع مراحل الذي حلّ محله.
استخدم Netryx الأصلي CosPlace للاسترجاع، ومجموعة من DISK + LightGlue + LoFTR + RANSAC + تنقّل الواصفات + توسيع الجوار للتحقق. كان يعمل، لكنه كان هشًا — الكثير من الاستدلالات الإرشادية المتراكمة فوق بعضها، كل واحدة منها حلّ بديل لقيد في المرحلة السابقة.
تخلّى V2 عن كل ذلك. إليك ما حلّ محل ما:
| V1 (الأصلي) | V2 (Astra) | |
|---|---|---|
| إيجاد المرشحين | CosPlace (ResNet-50، 512 بُعدًا) | MegaLoc (DINOv2 ViT-B/14، 8448 بُعدًا → PCA 1024) |
| تأكيد المطابقات | DISK + LightGlue + RANSAC | مطابقة MASt3R الكثيفة ثلاثية الأبعاد |
| التعامل مع الحالات الحدّية | احتياطي LoFTR، تنقّل الواصفات، توسيع الجوار، الوضع الفائق | توافق مكاني — هذا كل شيء |
| إجمالي مراحل خط الأنابيب | 9+ | 3 |
| مطابقة الصور الجزئية | ضعيفة — تفشل النقاط الرئيسية المتناثرة عند التداخلات الصغيرة | قوية — يجد MASt3R مراسلات كثيفة في مناطق صغيرة جدًا |
| مشاركة الفهارس | غير ممكنة | مركز المجتمع عبر Hugging Face + حزم .netryx دون اتصال |
التبسيط ليس جماليًا فحسب. مراحل أقل تعني أماكن أقل يمكن أن تخطئ فيها الأمور، وبحثًا أسرع، وشيفرة قابلة للصيانة فعليًا.
يتكوّن خط الأنابيب من ثلاث مراحل. هذا ليس تبسيطًا مفرطًا — إنه فعلًا ثلاث مراحل فقط.
Query Image
     │
     ▼
┌─────────────┐
│   MegaLoc   │  "Where in the city could this be?"
│  Retrieval  │
└─────┬───────┘
      │  Top 500 candidates
      ▼
┌─────────────┐
│   MASt3R    │  "Is this actually the same place?"
│   Matching  │
└─────┬───────┘
      │  Scored candidates
      ▼
┌─────────────┐
│   Spatial   │  "Which cluster of matches is most trustworthy?"
│  Consensus  │
└─────┬───────┘
      │
      ▼
  📍 GPS Coordinates
تتحول صورة استعلامك إلى واصف مُدمج — متجه ذي 8448 بُعدًا يلتقط الجوهر البصري للمشهد. يُختزل هذا عبر PCA إلى 1024 بُعدًا، ثم يُقارن مع كل موقع مُفهرس عبر تشابه الضرب النقطي.
نستخرج أيضًا واصفًا لقصٍّ مركزي مُكبَّر قليلًا ولنسخة معكوسة أفقيًا من الاستعلام، ثم ندمج النتائج. يعالج هذا الحالات التي يكون فيها الاستعلام عند مستوى تكبير مختلف أو في اتجاه معاكس للعرض المُفهرس.
الناتج هو أفضل 500 موقع مرشح من الفهرس، مرتبة حسب التشابه البصري.
MegaLoc من مختبر Gabriele Berton (نفس المجموعة التي أنتجت CosPlace وEigenPlaces). إنه الأحدث في سلسلة أعمالهم، وقد دُرِّب على SF-XL وGSV-Cities وMSLS وبيانات استرجاع المعالم في آنٍ واحد. لا يتفوق عليه أي نموذج استرجاع آخر باستمرار عبر كل المعايير — داخلي، خارجي، حضري، ريفي، نهارًا، ليلًا.
لكل من تلك المرشحات الـ 500، نُنزّل صورة بانورامية للشارع المقابل، ونقصّها عند زاوية الاتجاه المُفهرسة، ونشغّل MASt3R لإيجاد مراسلات كثيفة على مستوى البكسل بين الاستعلام والقص.
هنا يحدث السحر للاستعلامات الصعبة. المطابقات التقليدية مثل SuperPoint + LightGlue تستخرج ربما 500-2000 نقطة مفتاحية متفرقة وتحاول مطابقتها. إذا كانت صورة استعلامك تتداخل بنسبة 20% فقط مع صورة قاعدة البيانات، فقد يكون هناك 50 نقطة مفتاحية مشتركة الرؤية فقط — وهذا غير كافٍ لمطابقة موثوقة.
يعمل MASt3R بطريقة مختلفة تمامًا. فهو يتعامل مع المطابقة كمشكلة إعادة بناء ثلاثية الأبعاد، متوقعًا خرائط نقاط كثيفة وواصفات ميزات محلية لكل بكسل. حتى المنطقة المتداخلة الصغيرة تُنتج مئات المراسلات الموثوقة، لأنه يفهم البنية ثلاثية الأبعاد للمشهد، وليس أنماط البكسل ثنائية الأبعاد فقط.
في معيار التوطين الخالي من الخرائط (صورة مرجعية واحدة، تغيرات في زاوية الرؤية تصل إلى 180°)، يتفوق MASt3R على الطرق السابقة بنسبة 30%. هذا ليس تحسنًا تدريجيًا — إنه قفزة جيلية.
إليك المشكلة في مجرد اختيار المرشح ذي أعلى درجة مطابقة: الإيجابيات الكاذبة موجودة. مطعمان متطابقان لسلسلة واحدة على بُعد 5 كم كلاهما سيُنتج درجات MASt3R عالية. صف من مباني الشقق السوفييتية كلها تبدو متشابهة.
الإجماع المكاني يحل هذا. نقسّم منطقة البحث إلى خلايا شبكية بحجم ~50 مترًا ونُجمّع كل المطابقات الجيدة جغرافيًا. تحصل كل خلية على درجة بناءً على الأدلة المجمعة من جميع المطابقات في تلك الخلية وجيرانها.
قيمة شاذة واحدة بـ 200 نقطة داخلية في الموقع الخطأ تحصل على درجة أقل من مجموعة من 5 مطابقات بـ 80-150 نقطة داخلية لكل منها في الموقع الصحيح. أفضل مطابقة في المجموعة الفائزة تصبح الإجابة النهائية.
لهذا السبب تصمد الدقة حتى عند أنصاف أقطار بحث أكبر حيث توجد مواقع أكثر تشابهًا.
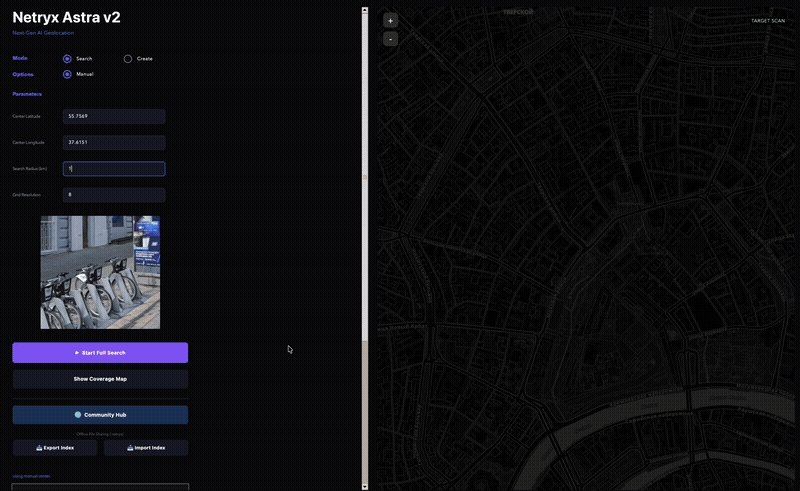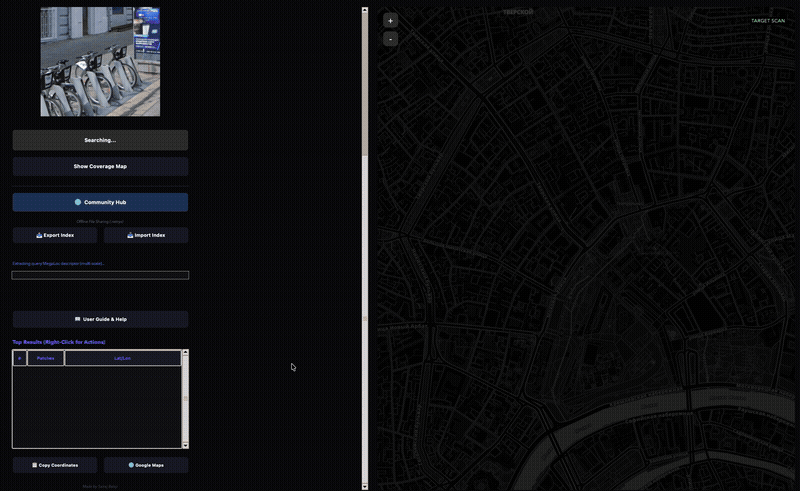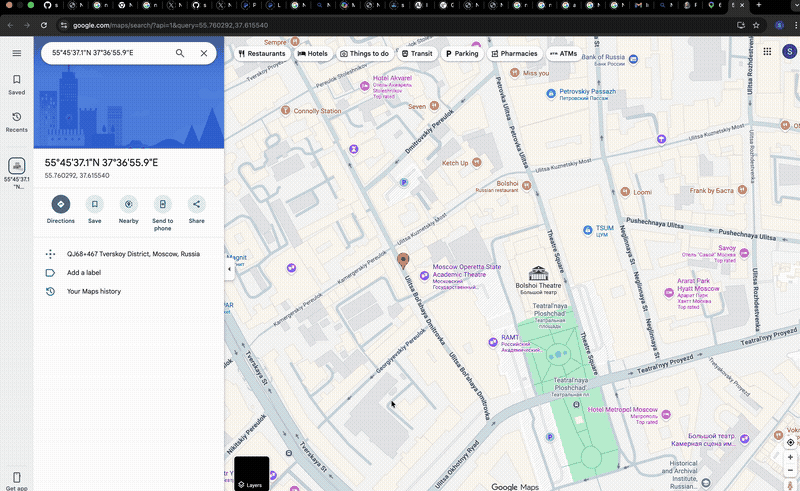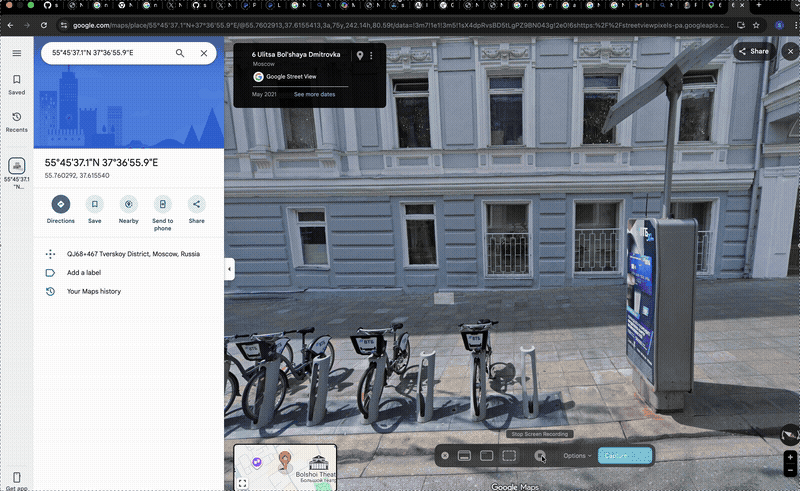
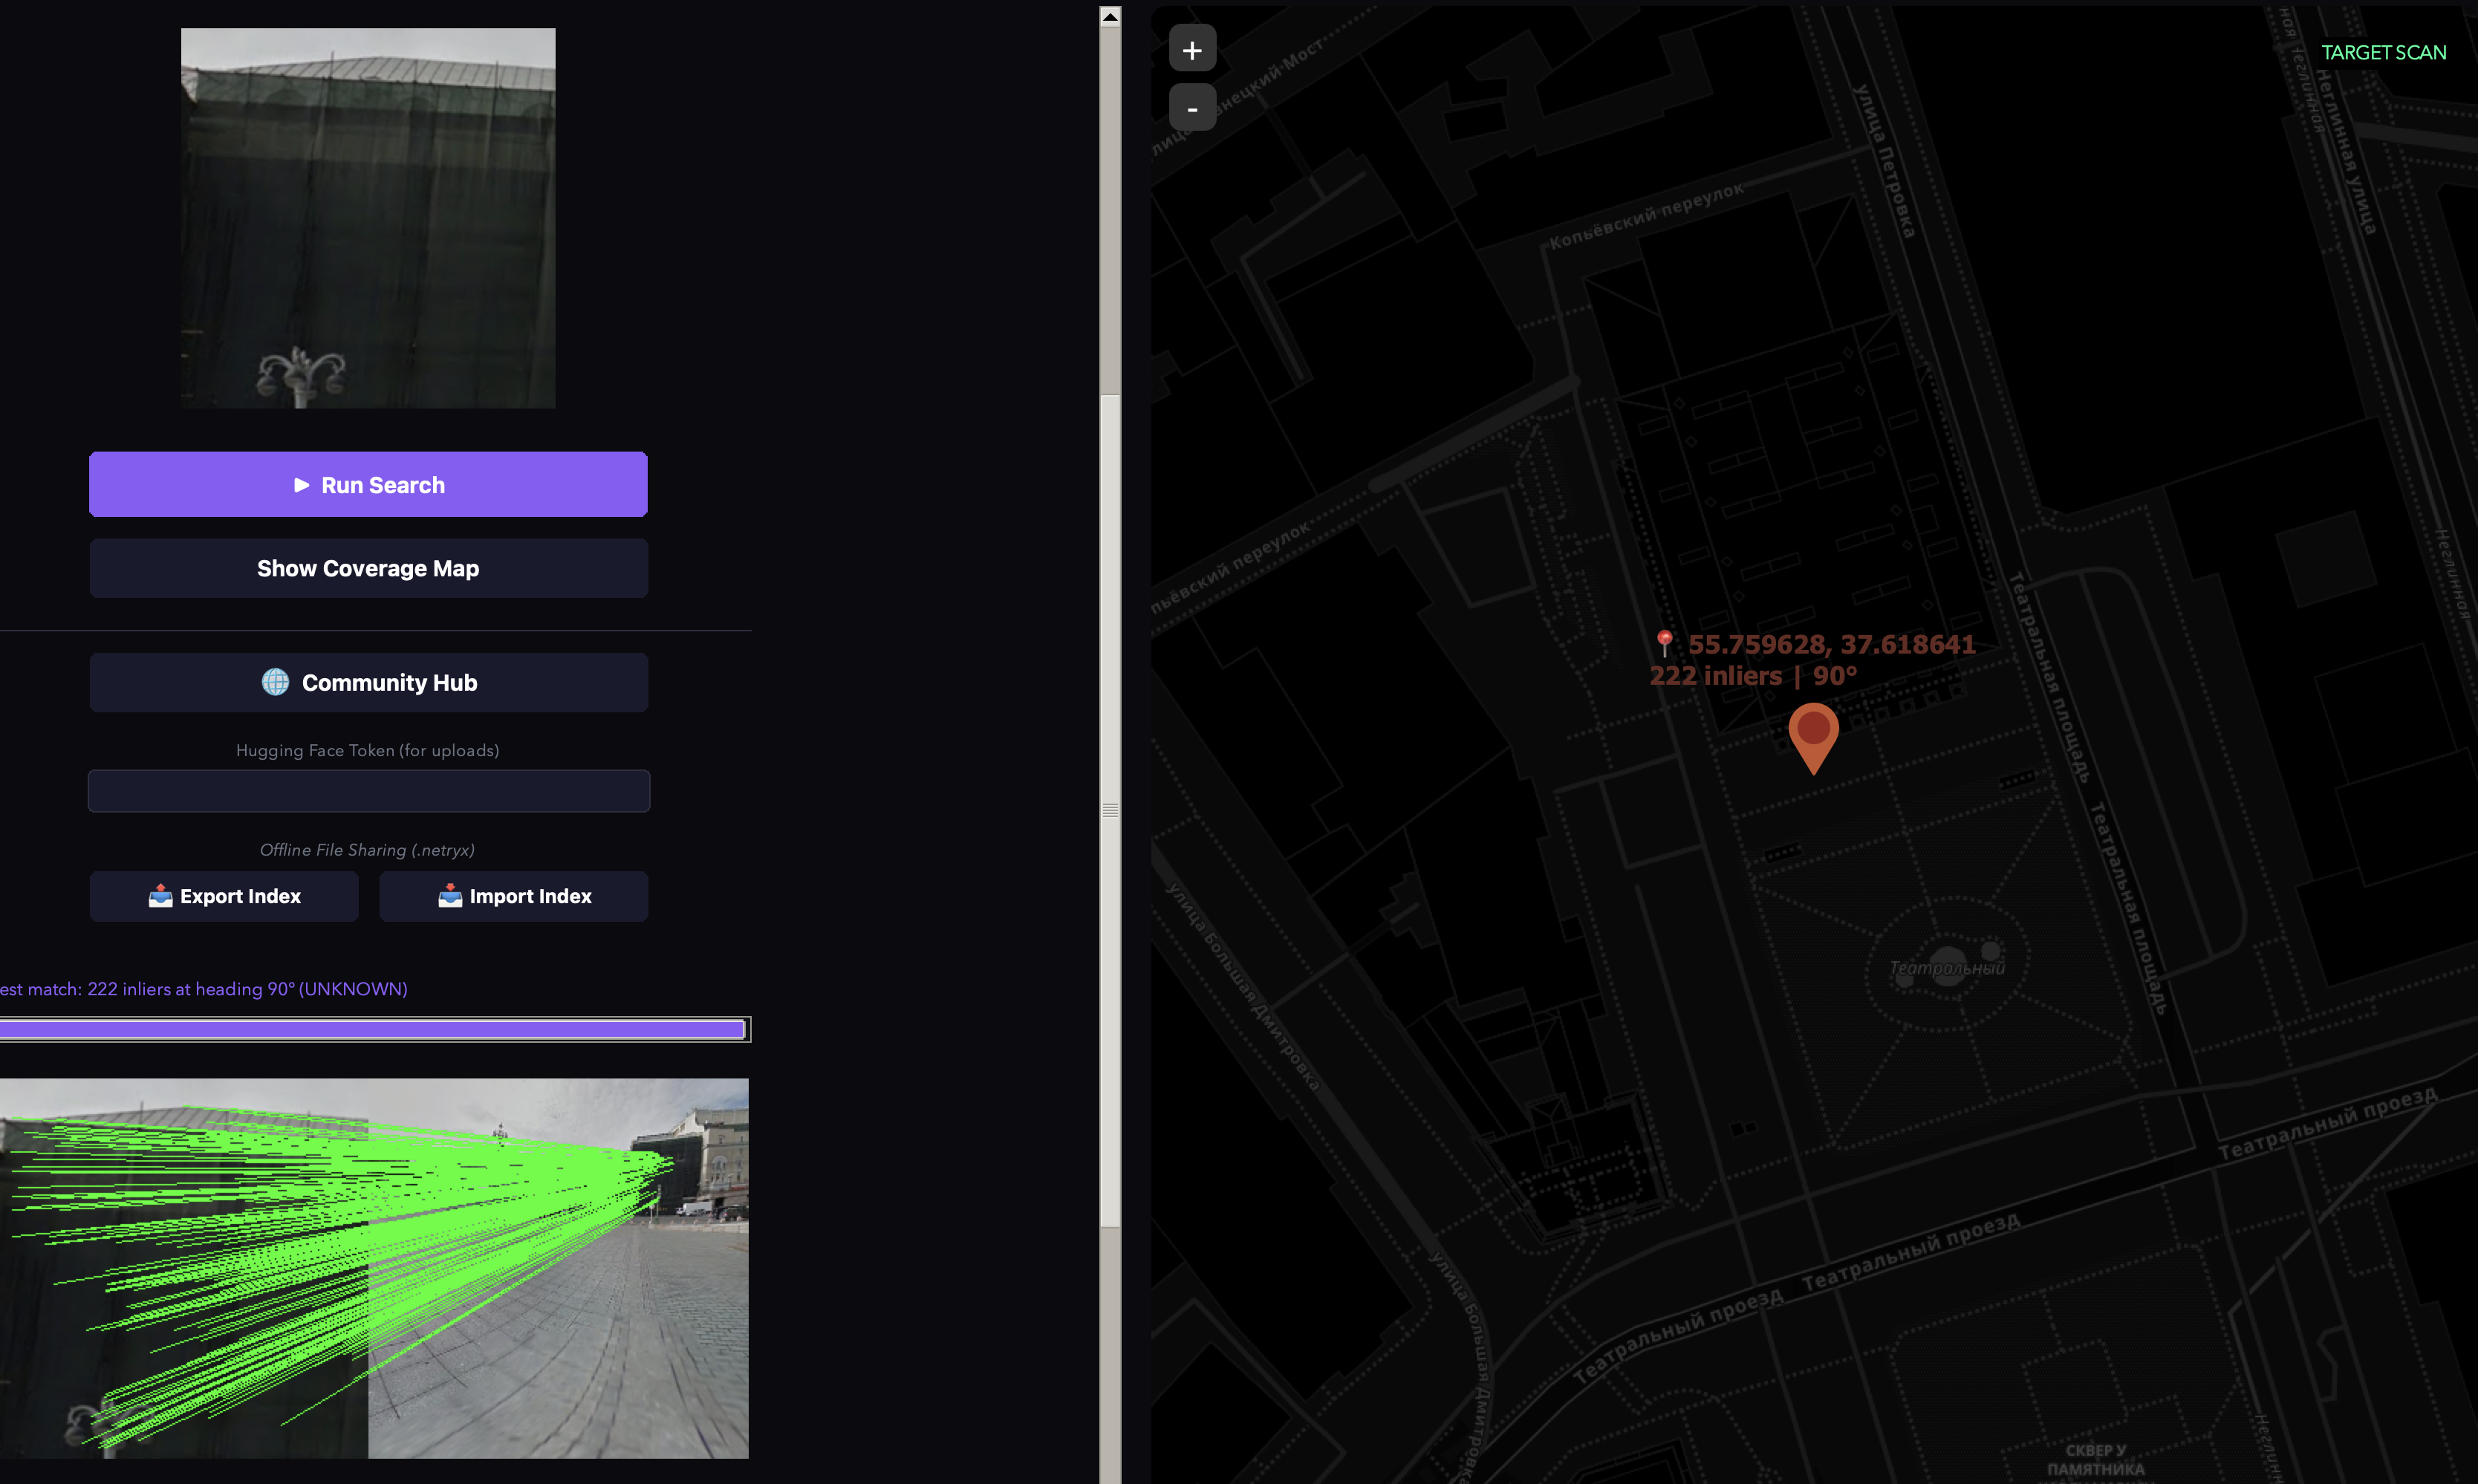 يمكننا ملاحظة في هذه الصورة أنه لا يوجد على الإطلاق أي شيء يمكن الاعتماد عليه، إنها مجرد جزء صغير مقصوص. ستفشل OSINT التقليدية تمامًا هنا. ومع ذلك، حدد Netryx Astra موقعها الجغرافي بدقة إحداثياتها دون أي بيانات وصفية على الإطلاق أو أدلة مسبقة، بالتشغيل محليًا بالكامل.
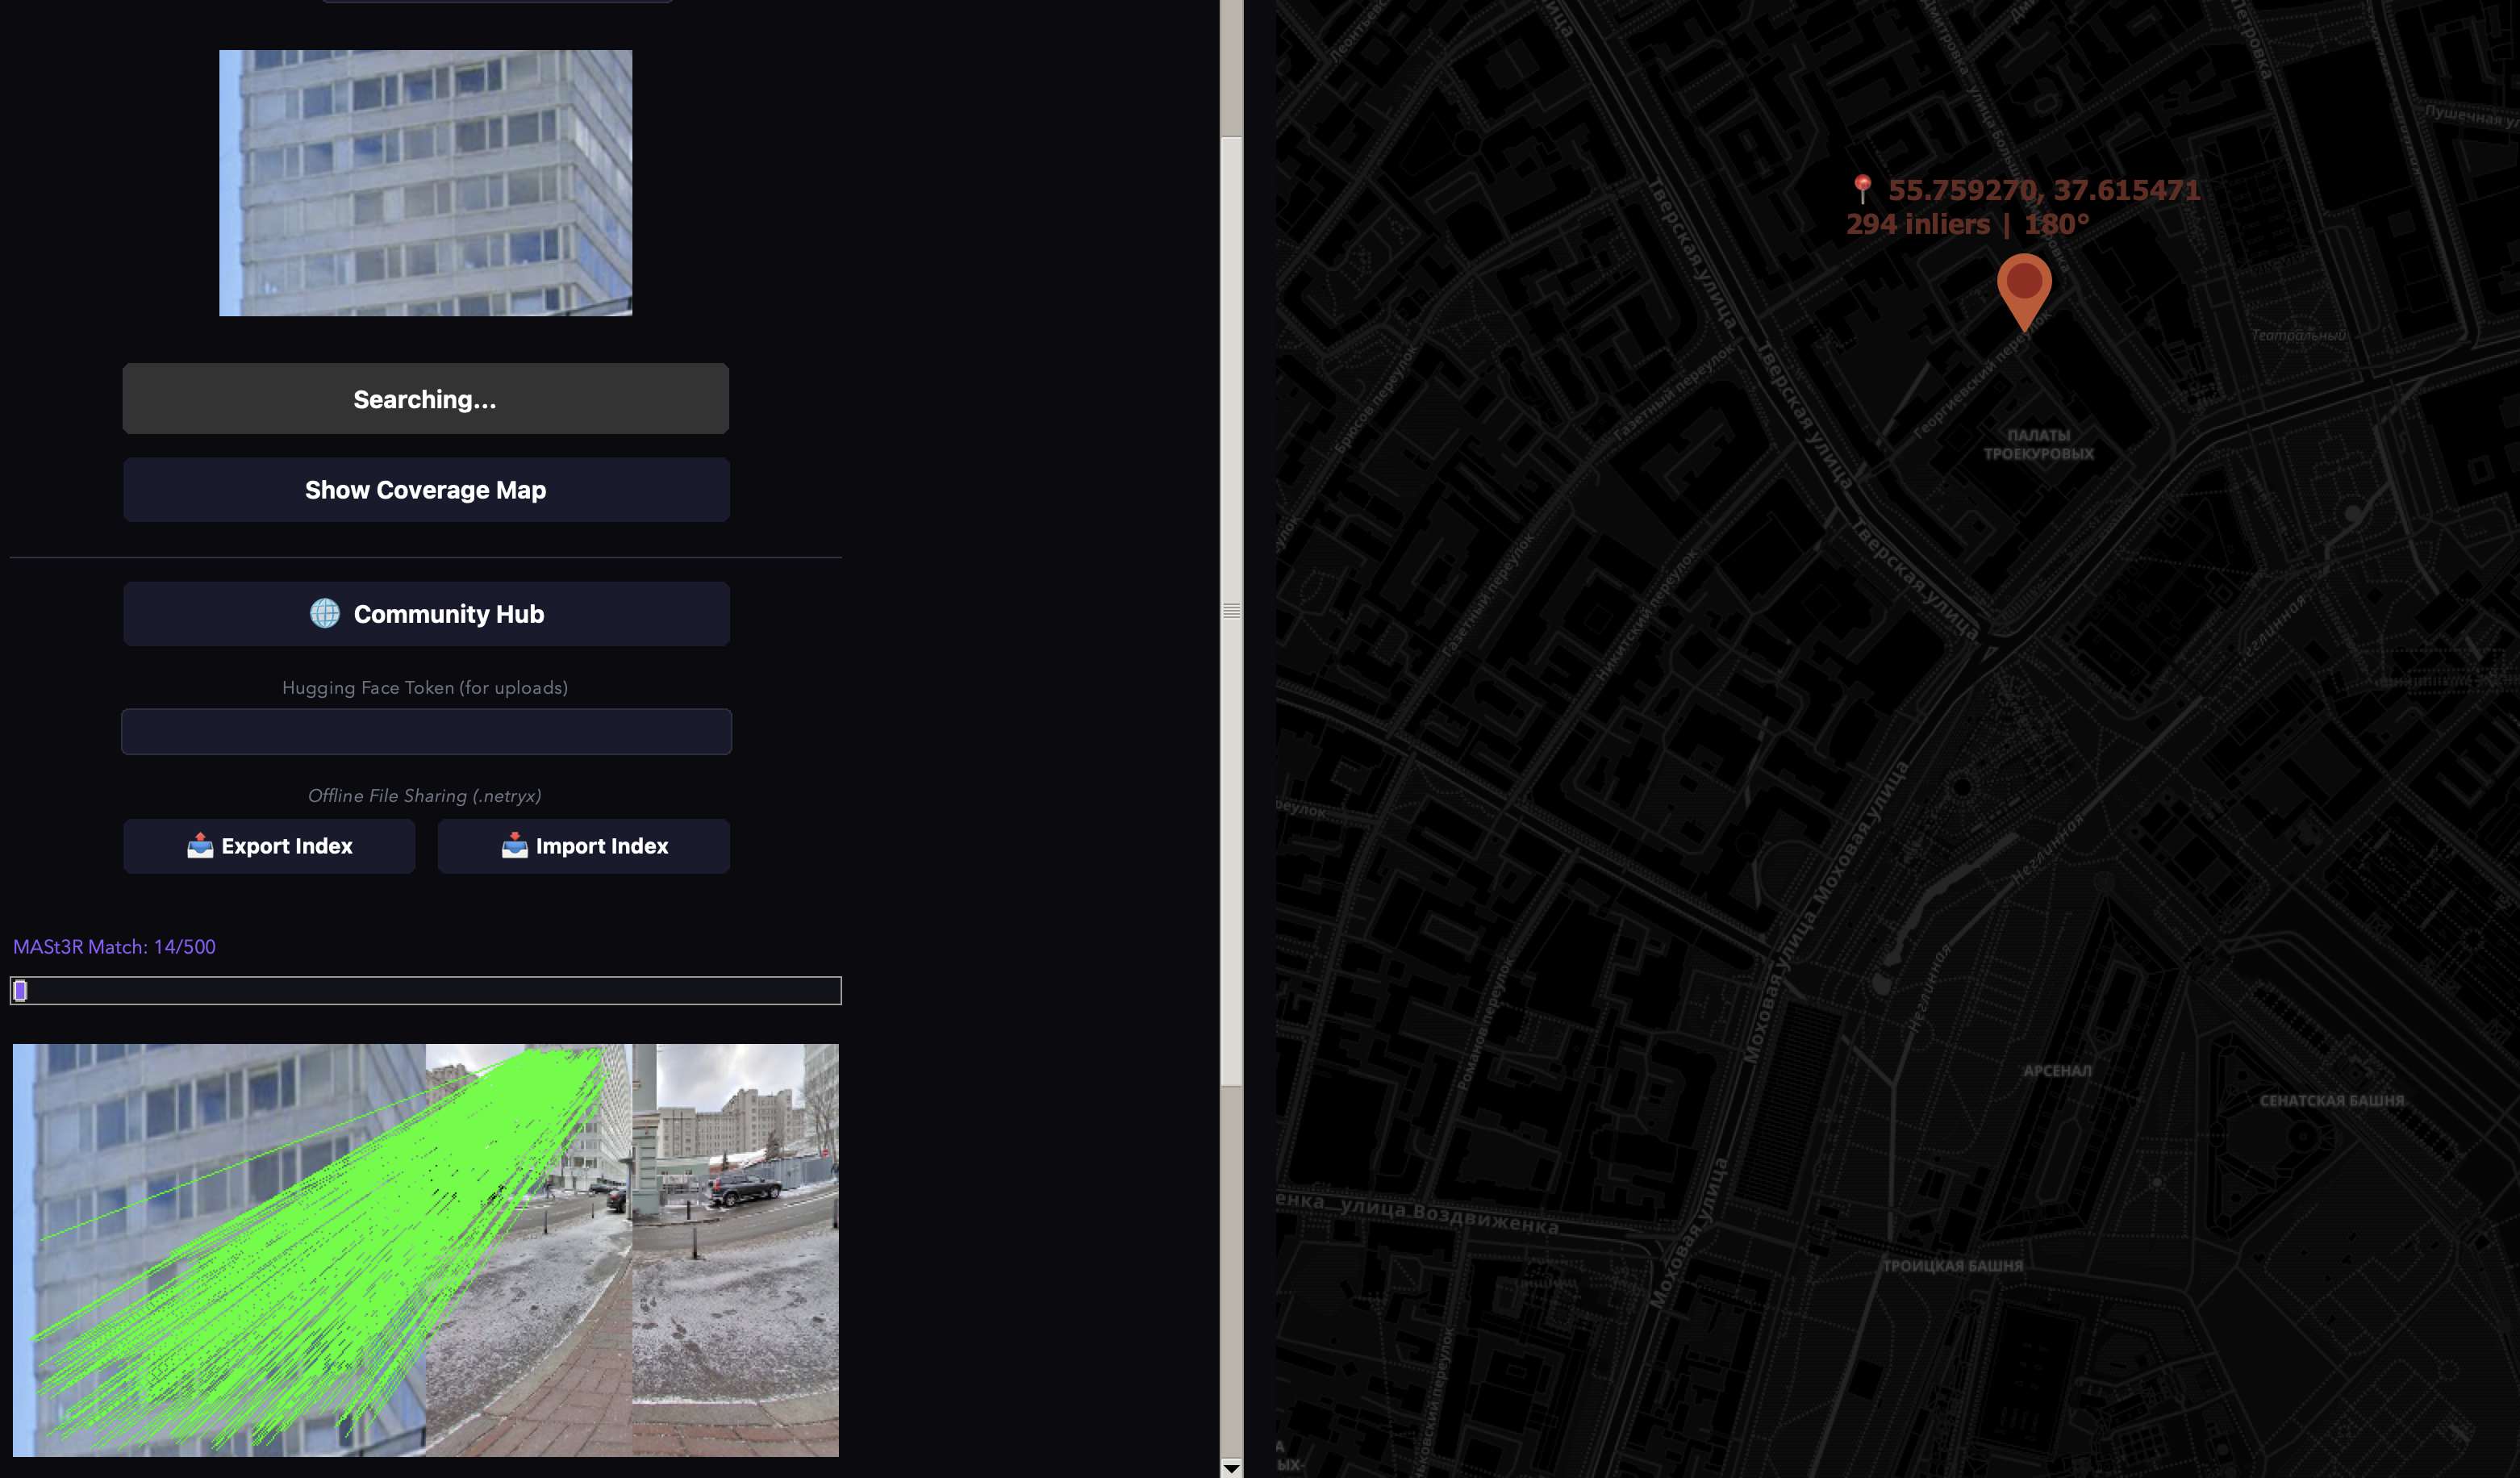 صورة صغيرة مقصوصة لمبنى، هذا كل ما لزم لإيجاد موقعه ضمن نطاق 1 كم في موسكو.
هذا هو الجزء الذي نتحمس له أكثر.
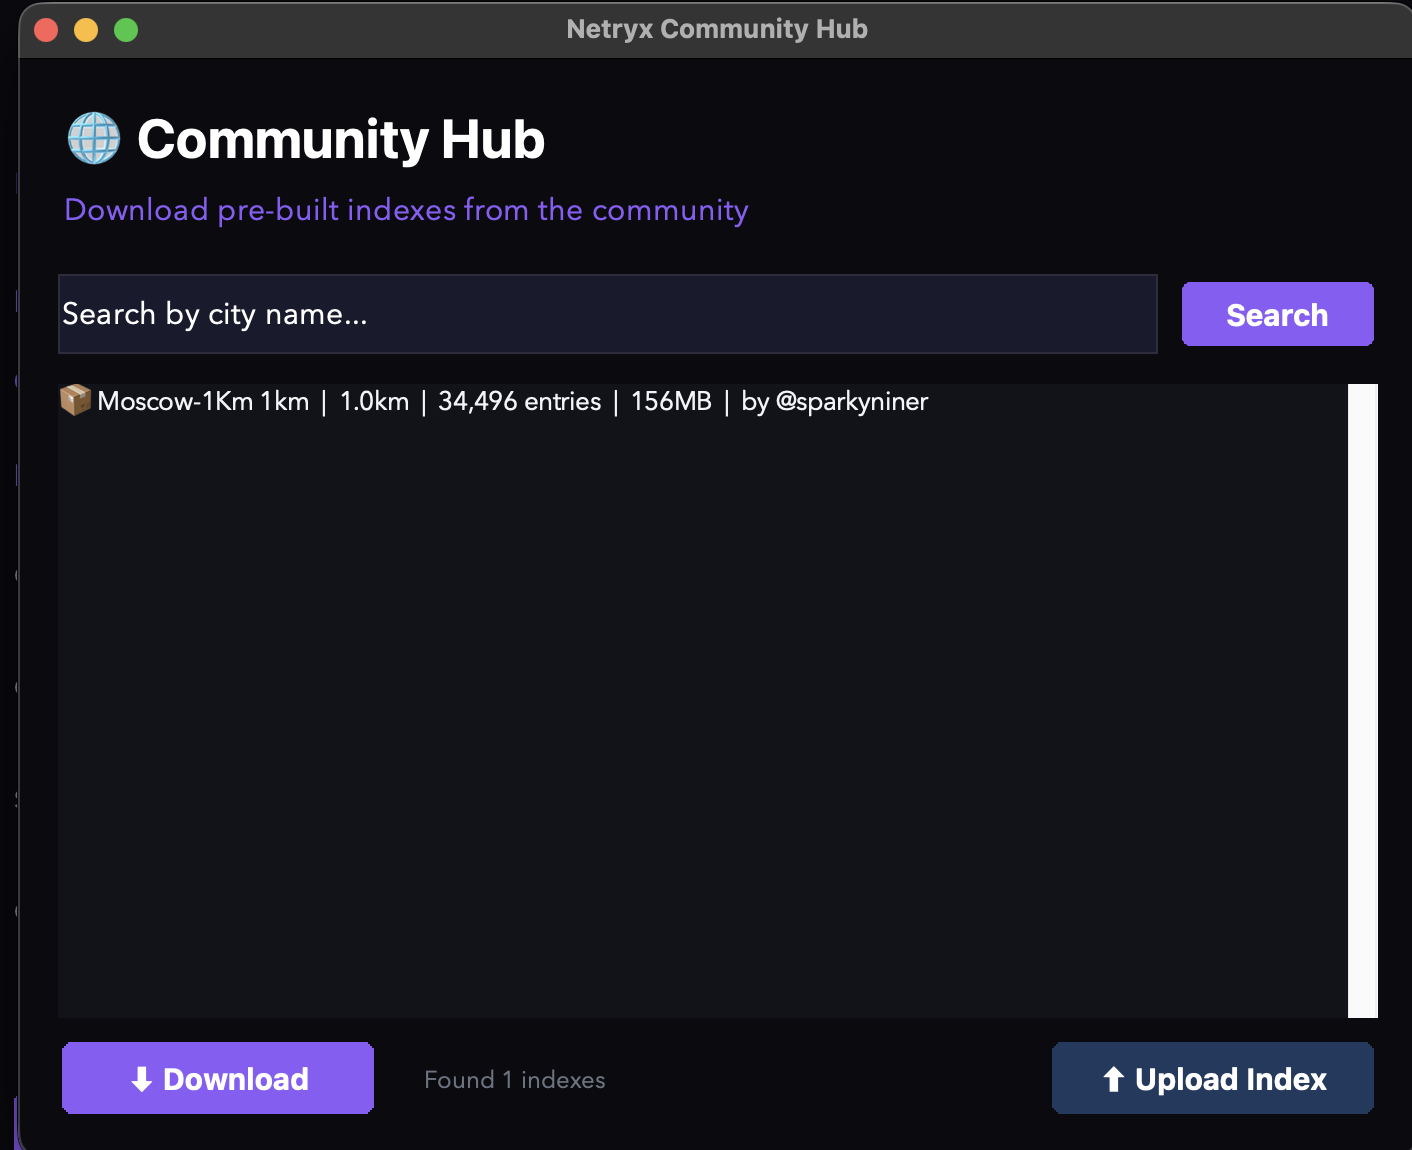
فهرسة مدينة تستغرق ساعات من وقت الحوسبة. من الإسراف أن يقوم كل مستخدم بفهرسة المدينة نفسها بشكل مستقل. لذلك بنينا نظام مشاركة: شخص واحد يفهرس موسكو، ويرفع النتيجة، ويقوم الجميع بتنزيلها في دقائق.
أسرع طريقة. شخص آخر أنجز عمل الفهرسة بالفعل — أنت فقط تنزّل فهرسه المُعدّ مسبقًا.